หุ่นยนต์ Unitree พุ่งกว่า 60% ใน 7 วัน Nomura มองว่าคูเมืองที่แท้จริงของหุ่นยนต์กำลังเปลี่ยนแปลง
ยู่ซู่เทคโนโลยีกำลังกลายเป็นหนึ่งในบริษัทเทคโนโลยีที่ได้รับความสนใจมากที่สุดในตลาดหุ้น A-Share เมื่อเร็วๆ นี้
วันที่ 26 ตุลาคม ราคาหุ้นของยู่ซู่เทคโนโลยี (688836.SH) พุ่งขึ้นอย่างต่อเนื่อง โดยในช่วงเช้าปรับตัวขึ้นเกิน 9% แตะระดับสูงสุดที่ 682 หยวนต่อหุ้น ณ เวลาปิดตลาดช่วงเที่ยง ราคาหุ้นอยู่ที่ 674.01 หยวน มูลค่าตลาดรวมแตะ 2.726 แสนล้านหยวน ก่อนหน้านี้เมื่อวันที่ 23 ตุลาคม ยู่ซู่เทคโนโลยีเพิ่งบันทึกการเพิ่มขึ้นสูงสุด 20% นับตั้งแต่วันที่ 16 ตุลาคม ในเจ็ดวันทำการติดต่อกัน ราคาปรับขึ้นสะสมเกิน 60%
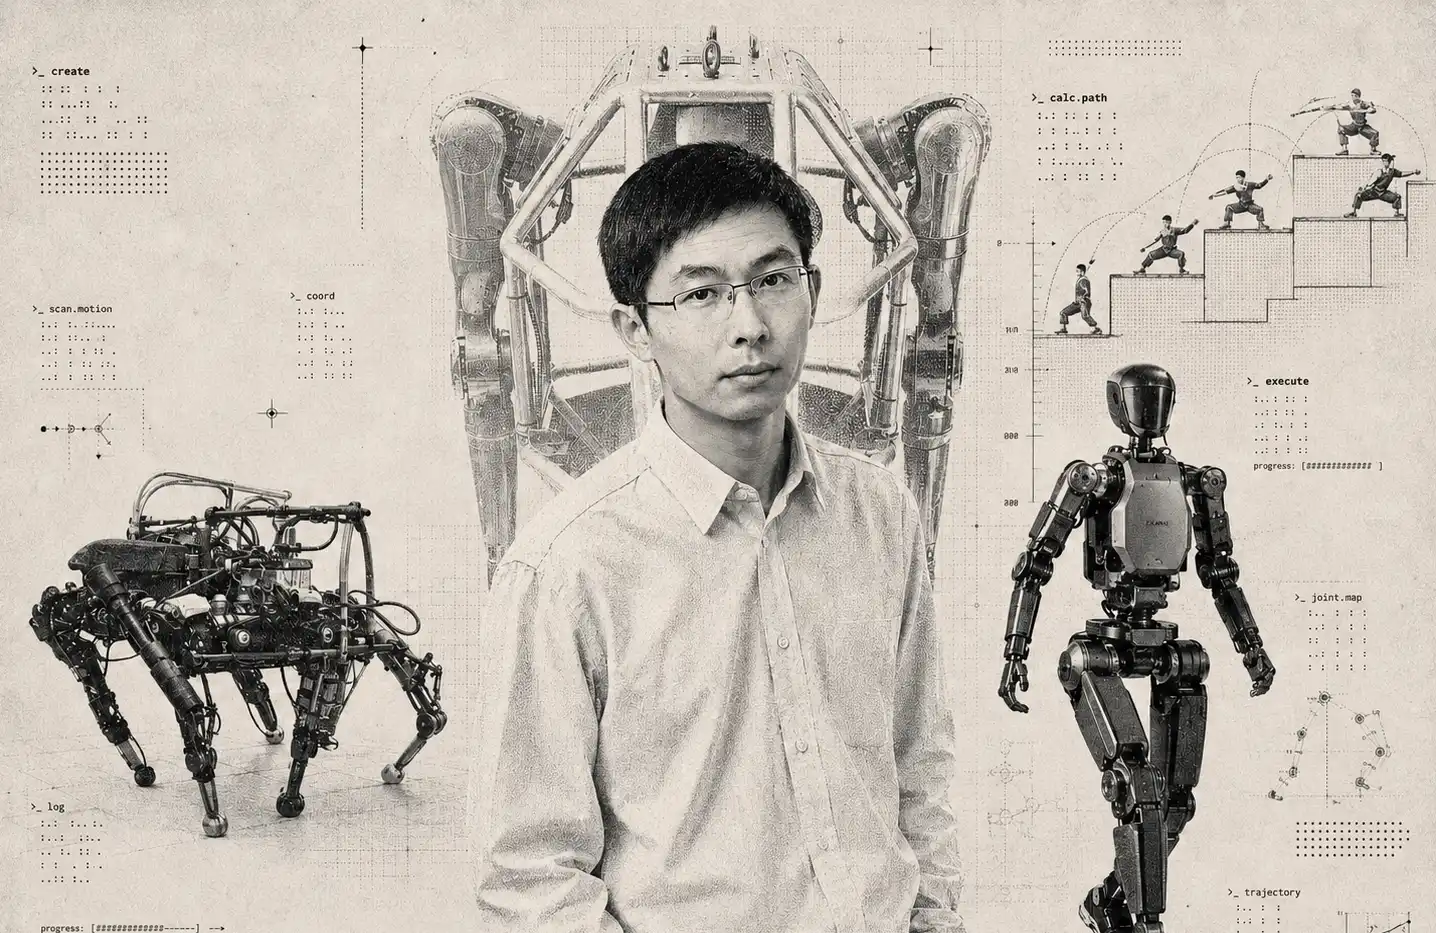
เบื้องหลังความกระตือรือร้นของตลาด คือความคาดหวังต่อความก้าวหน้าทางเทคโนโลยีหุ่นยนต์ humanoide ที่เพิ่มขึ้นอย่างต่อเนื่อง วันที่ 21 ตุลาคม ยู่ซู่เทคโนโลยีเปิดตัวหุ่นยนต์ humanoide H2-X ซึ่งแสดงให้เห็นการกระโดดจากที่สูง การตีลังกาหน้า และการเคลื่อนไหวที่ซับซ้อนอื่นๆ วันถัดมา หวังซิงซิง ผู้ก่อตั้งยู่ซู่ กล่าวในงาน World Physical AI Conference ว่า ด้วยความสามารถของโมเดลขนาดใหญ่ที่พัฒนาอย่างต่อเนื่อง Physical AI ได้เริ่มแสดงสัญญาณของการบรรลุความก้าวหน้าครั้งสำคัญ
ในขณะที่ราคาหุ้นยู่ซู่ปรับขึ้นอย่างต่อเนื่อง โนมูระ ซิเคียวริตี้ส์ ได้เผยแพร่รายงานวิจัยหุ่นยนต์ระดับโลกฉบับล่าสุดเมื่อวันที่ 25 ตุลาคม โดยเสนอข้อสรุปที่ดูเหมือนขัดกับสัญชาตญาณว่า เมื่ออัลกอริทึมควบคุมการเคลื่อนไหวของหุ่นยนต์ฝึกได้ง่ายขึ้นเรื่อยๆ สิ่งที่กำหนดรูปแบบการแข่งขันของอุตสาหกรรมอย่างแท้จริงอาจไม่ใช่ซอฟต์แวร์การเคลื่อนไหวอีกต่อไป แต่เป็นความสอดคล้องของฮาร์ดแวร์และความสามารถในการผลิตในระดับอุตสาหกรรม
ข้อสรุปนี้มาจากงานวิจัย SuperMimic ที่เพิ่งเผยแพร่โดยมหาวิทยาลัยแคลิฟอร์เนีย เบิร์กลีย์ เทคโนโลยีนี้ทำให้ปริมาณการคำนวณในการฝึกตัวควบคุมการเคลื่อนไหวทั้งตัวของหุ่นยนต์ humanoide ลดลงกว่า 1,000 เท่า งานที่เคยต้องใช้ GPU 128 ตัวทำงานต่อเนื่องหนึ่งสัปดาห์ ตอนนี้ใช้เพียง GPU H100 หนึ่งตัว ฝึกสามชั่วโมง ก็สามารถได้ผลการทดสอบมาตรฐานที่ดีกว่า
ทีมวิจัยยังได้ติดตั้งตัวควบคุมนี้บนหุ่นยนต์ humanoide ยู่ซู่ G1 ตัวจริง โดยประสบความสำเร็จในการทำท่าซับซ้อนรวมถึงการกลิ้งตะแคงและการตีลังกากลางอากาศ
นี่หมายความว่าความสามารถในการเคลื่อนไหวของหุ่นยนต์ที่เคยต้องใช้การลงทุนด้านพลังประมวลผลมหาศาล กำลังกลายเป็นสิ่งที่ราคาถูกลงเรื่อยๆ
อย่างไรก็ตาม โนมูระมองว่านี่ไม่จำเป็นต้องหมายความว่าความได้เปรียบในการแข่งขันของบริษัทหุ่นยนต์ชั้นนำจะหายไป ในทางกลับกัน เมื่อบริษัทมากขึ้นสามารถฝึกอัลกอริทึมควบคุมการเคลื่อนไหวที่ดีเยี่ยมได้ ความสามารถอีกประเภทหนึ่งอาจกลายเป็นสิ่งที่หายากยิ่งขึ้น นั่นคือความสามารถในการผลิตหุ่นยนต์ humanoide ที่มีประสิทธิภาพเสถียรและพารามิเตอร์ฮาร์ดแวร์สอดคล้องกันสูงในปริมาณมาก ด้วยต้นทุนที่ต่ำเพียงพอ
จากการสำรวจอุตสาหกรรมของโนมูระ จีนมีบริษัทประมาณ 300 แห่งที่สามารถส่งมอบฟังก์ชันควบคุมการเคลื่อนไหวที่สำคัญบางอย่างได้ ความได้เปรียบของยู่ซู่ที่เคยนำหน้าอุตสาหกรรมหนึ่งถึงสองปีในด้านฮาร์ดแวร์และการควบคุมการเคลื่อนไหวอาจกำลังแคบลง แต่การสะสมในด้านต้นทุนฮาร์ดแวร์ ห่วงโซ่อุปทาน และประสบการณ์การผลิตจำนวนมาก ยังคงเป็นกำแพงการแข่งขันที่ยากจะลอกเลียนได้อย่างรวดเร็ว
สำหรับ Unitree ที่ราคาหุ้นแข็งแกร่งต่อเนื่องในช่วงที่ผ่านมา รายงานวิจัยฉบับนี้ของ Nomura ได้มอบมุมมองการลงทุนที่น่าสนใจ: การแข่งขันในระยะถัดไปของอุตสาหกรรมหุ่นยนต์ อาจไม่ใช่ใครที่ทำให้หุ่นยนต์ทำท่าทางที่ซับซ้อนที่สุดได้อีกต่อไป แต่เป็นใครที่สามารถคัดลอกท่าทางเหล่านี้ได้อย่างเสถียรไปยังผลิตภัณฑ์ต้นทุนต่ำหลายหมื่นเครื่อง
GPU หนึ่งตัวแทนคลัสเตอร์ทั้งชุดในอดีต ต้นทุนการฝึกหุ่นยนต์ลดลงพันเท่า
เมื่อวันที่ 20 ตุลาคม ทีมวิจัยจากมหาวิทยาลัยแคลิฟอร์เนีย เบิร์กลีย์ ได้เผยแพร่บทความวิชาการชื่อ 《SuperMimic: Scaling Humanoid Whole-Body Control with One Differentiable World Model》 บทความนี้ได้รับการตอบรับให้ตีพิมพ์ในงานประชุมการเรียนรู้ของหุ่นยนต์ CoRL 2026 โดยมีผู้เขียนรวมถึงนักวิชาการหุ่นยนต์ชื่อดัง Pieter Abbeel และ Koushil Sreenath
งานวิจัยนี้มุ่งเน้นไปที่ปัญหาหลักในด้านหุ่นยนต์ humanoide: จะทำให้หุ่นยนต์เชี่ยวชาญท่าทางร่างกายที่แตกต่างกันจำนวนมากได้อย่างไร ในขณะเดียวกันก็หลีกเลี่ยงไม่ให้ต้นทุนการฝึกเพิ่มสูงขึ้นอย่างรวดเร็วตามจำนวนท่าทางที่เพิ่มขึ้น
การฝึกควบคุมการเคลื่อนไหวของหุ่นยนต์ humanoide แบบดั้งเดิมมักพึ่งพาการเรียนรู้แบบเสริมกำลัง (reinforcement learning) นักวิจัยจะสร้างแบบจำลองหุ่นยนต์ในโปรแกรมจำลองทางฟิสิกส์ก่อน จากนั้นให้หุ่นยนต์ลองทำท่าทางต่าง ๆ ซ้ำแล้วซ้ำเล่า และค่อย ๆ เรียนรู้การเดิน วิ่ง เต้น และตีลังกาผ่านการลองผิดลองถูกจำนวนมาก
วิธีนี้ได้ผลแต่ต้องใช้ทรัพยากรการประมวลผลจำนวนมาก เมื่อจำนวนท่าทางที่ใช้ฝึกเพิ่มขึ้น โปรแกรมจำลองต้องดำเนินการคำนวณมากขึ้น ต้นทุนการฝึกจึงเพิ่มตามไปด้วย
ยกตัวอย่างระบบควบคุมการเคลื่อนไหวที่มีอยู่ในปัจจุบันอย่าง SONIC กระบวนการฝึกใช้ GPU 128 ตัวต่อเนื่องประมาณเจ็ดวัน รวมชั่วโมง GPU ประมาณ 21,000 ชั่วโมง
SuperMimic เปลี่ยนวิธีการฝึกหุ่นยนต์
นักวิจัยไม่ปล่อยให้หุ่นยนต์พึ่งพาการลองผิดลองถูกในโปรแกรมจำลองทางฟิสิกส์ทั้งหมดอีกต่อไป แต่จะฝึกแบบจำลองที่อธิบายกฎการเคลื่อนไหวทางฟิสิกส์ของหุ่นยนต์เองก่อน จากนั้นให้ตัวควบคุมการเคลื่อนไหวเรียนรู้ภายในแบบจำลองนี้
แบบจำลองนี้สามารถคาดการณ์ได้ว่าหลังจากหุ่นยนต์ทำท่าทางต่าง ๆ ร่างกายจะเคลื่อนไหวอย่างไร จึงสามารถทดแทนกระบวนการจำลองทางฟิสิกส์แบบดั้งเดิมจำนวนมากได้
ผลการทดลองแสดงให้เห็นว่า หลังจากฝึก SuperMimic บน GPU H100 เพียงตัวเดียวเป็นเวลาสามชั่วโมง ประสิทธิภาพการติดตามการเคลื่อนไหวก็เกินกว่าแบบจำลองที่เผยแพร่แล้วของ SONIC ในการทดสอบ基準ที่มีท่าทาง 129,514 ท่า SuperMimic ล้มเหลวเพียง 25 ท่า ขณะที่ SONIC ล้มเหลวถึง 179 ท่า เมื่อใช้ GPU สองตัวฝึกเพิ่มเติมเป็นเวลา 9.8 ชั่วโมง จำนวนความล้มเหลวของ SuperMimic บนชุดทดสอบนี้ลดลงเหลือศูนย์
ซึ่งหมายความว่า เมื่อเทียบกับกระบวนการฝึกที่ต้องใช้ GPU หลายหมื่นชั่วโมงในอดีต วิธีการใหม่นี้ใช้เพียงไม่กี่ถึงหลายสิบชั่วโมง GPU ก็สามารถได้ผลลัพธ์การควบคุมการเคลื่อนไหวที่มีความสามารถในการแข่งขัน
Nomura มองว่านี่เป็นหนึ่งในหลักฐานที่ชัดเจนที่สุดจนถึงปัจจุบัน ที่แสดงให้เห็นว่าการฝึกควบคุมการเคลื่อนไหวทั้งตัวของหุ่นยนต์ humanoide กำลังกลายเป็นเรื่องถูกต้นทุน ยิ่งไปกว่านั้น เทคโนโลยีนี้ออกจากสภาพแวดล้อมจำลองเข้าสู่หุ่นยนต์จริงแล้ว
ทีมวิจัยได้นำตัวควบคุมที่ฝึกเสร็จแล้วไปติดตั้งบนหุ่นยนต์ humanoide Unitree G1 ประสบความสำเร็จในการทำท่าซับซ้อน เช่น การม้วนตัวด้านข้าง การตีลังกา 360 องศา ซึ่งแสดงให้เห็นว่ากลยุทธ์การควบคุมการเคลื่อนไหวที่ฝึกในสภาพแวดล้อมจำลองด้วยวิธีการใหม่นี้ อย่างน้อยภายในขอบเขตท่าที่การทดลองแสดงให้เห็น สามารถถ่ายโอนไปทำงานบนฮาร์ดแวร์จริงได้
สำหรับอุตสาหกรรมหุ่นยนต์ การเพิ่มประสิทธิภาพเช่นนี้อาจเปลี่ยนเกณฑ์การพัฒนาเทคโนโลยีควบคุมการเคลื่อนไหว งานฝึกที่ในอดีตมีเพียงองค์กรที่มีทรัพยากร GPU จำนวนมากและทีมอัลกอริทึมมืออาชีพเท่านั้นที่รับได้ ในอนาคตอาจมีทีมขนาดเล็กกว่าจำนวนมากสามารถทำได้
ทำไมประสิทธิภาพการฝึกจึงเพิ่มขึ้นพันเท่า?
ความก้าวหน้าสำคัญของ SuperMimic ไม่ใช่การเพิ่มข้อมูลการฝึก แต่เป็นการเปลี่ยนวิธีที่หุ่นยนต์เรียนรู้ท่า
Nomura ชี้ว่า เนื่องจากหุ่นยนต์ humanoide ใช้โครงสร้างร่างกายชุดเดียวกันเมื่อทำท่าต่างๆ จึงไม่จำเป็นต้องเรียนรู้กฎฟิสิกส์ทั้งหมดใหม่สำหรับทุกท่า
ทีมวิจัยใช้คุณลักษณะนี้สร้างแบบจำลองร่างกายหุ่นยนต์ที่สามารถแชร์ได้ในหลายท่า ไม่ว่าหุ่นยนต์จะเดิน เต้น หรือม้วนตัว ตัวควบคุมสามารถเรียนรู้ภายในแบบจำลองนี้ว่าจะปรับข้อต่ออย่างไร ลดการพึ่งพาการจำลองฟิสิกส์แบบดั้งเดิม ตามบทความ ประสิทธิภาพที่เพิ่มขึ้นของ SuperMimic มาจากสามด้านหลัก
ประการแรกคือความเร็วในการทำงาน ที่ขนาดแบตช์ทั่วไป แบบจำลองโลกที่เรียนรู้แล้วทำงานเร็วกว่าตัวจำลองฟิสิกส์แบบดั้งเดิมเกิน 10 เท่า ที่ขนาดแบตช์ทดสอบสูงสุด ความเร็วเพิ่มขึ้นสูงสุดถึง 62 เท่า
ประการที่สองคือวิธีการฝึก การเรียนรู้แบบเสริมกำลังแบบดั้งเดิมพึ่งพาการลองผิดลองถูกแบบสุ่มจำนวนมาก หุ่นยนต์ต้องลองท่าต่างๆ อย่างต่อเนื่องแล้วปรับกลยุทธ์การควบคุมตามผลตอบกลับ
แบบจำลองโลกที่ SuperMimic ใช้มีคุณสมบัติหาอนุพันธ์ได้ สามารถให้ข้อมูลเกรเดียนต์ที่ตรงกว่าแก่ตัวควบคุม ช่วยให้ตัดสินใจว่าจะปรับท่า如何 โดยไม่ต้องพึ่งการสำรวจแบบสุ่มทั้งหมด เพียงการเปลี่ยนแปลงนี้อย่างเดียวก็ลดจำนวนขั้นตอนการฝึกที่ต้องการลงประมาณ 64 เท่า
สุดท้ายคือความสามารถในการขยายขนาด เมื่อข้อมูลท่าฝึกเพิ่มจาก 1 ชั่วโมงเป็น 264 ชั่วโมง ความคลาดเคลื่อนในการพยากรณ์ของแบบจำลองโลกยังคงค่อนข้างเสถียร ซึ่งหมายความว่าแม้หุ่นยนต์ต้องเชี่ยวชาญท่ามากขึ้นเรื่อยๆ ปริมาณการคำนวณในการฝึกก็ไม่จำเป็นต้องเพิ่มในสัดส่วนเดียวกัน
การปรับปรุงประสิทธิภาพสามประการที่ซ้อนทับกัน ทำให้ SuperMimic บรรลุการลดลงของชั่วโมง GPU มากกว่า 1,000 เท่า
อย่างไรก็ตาม Nomura ยังเน้นย้ำว่าเงื่อนไขการฝึกของ SuperMimic และ SONIC ไม่ได้เหมือนกันทั้งหมด โดยFormerใช้ปริมาณข้อมูลการเคลื่อนไหวน้อยกว่าประมาณ 2.3 เท่า และใช้ GPU รุ่นใหม่กว่า ดังนั้นจึงไม่สามารถนำความแตกต่างด้านพลังประมวลผลทั้งหมดมาโยนให้กับการปรับปรุงอัลกอริทึมได้ง่ายๆ ผู้เขียนบทความเห็นว่าปัจจัยเหล่านี้ยังไม่เพียงพอที่จะอธิบายความแตกต่างด้านประสิทธิภาพการคำนวณที่มหาศาลเช่นนี้
นอกจากนี้ SuperMimic ยังไม่ได้หมายความว่าหุ่นยนต์ฮิวแมนนอยด์มีความฉลาดทั่วไปแล้ว
ปัจจุบันงานวิจัยครอบคลุม mainly การเคลื่อนไหวร่างกายบนพื้นราบ ไม่เกี่ยวข้องกับภูมิประเทศที่ซับซ้อนหรือการจัดการวัตถุ โมเดลโลกถูกฝึกโดยใช้ข้อมูลจากตัวจำลองทั้งหมด ไม่ใช่ข้อมูลปฏิสัมพันธ์ทางกายภาพในโลกจริง
การเคลื่อนไหวในการทดสอบ基準ขนาดใหญ่ก็เป็นท่าฝึกเช่นกัน ดังนั้นการที่ชุดทดสอบมีอัตราความล้มเหลวเป็นศูนย์ไม่ได้หมายความว่าหุ่นยนต์สามารถรับมือกับการเคลื่อนไหวที่ไม่รู้จักและสภาพแวดล้อมที่ซับซ้อนทั้งหมดได้แล้ว
Nomura นิยามสิ่งนี้ว่าเป็นความก้าวหน้าในระดับ "สมองน้อย" ของหุ่นยนต์ กล่าวคือ ความสามารถในการควบคุมการเคลื่อนไหวร่างกายและสมดุลประสบความสำเร็จ breakthrough ไม่ใช่ "สมองใหญ่" ที่รับผิดชอบความเข้าใจ การวางแผน และการให้เหตุผลในงานที่ซับซ้อน และไม่ใช่ "มือทั้งสอง" ที่รับผิดชอบการปฏิบัติการอย่างละเอียด
กล่าวอีกนัยหนึ่ง สิ่งที่ SuperMimic ลดลงอย่างมากคือต้นทุนการคำนวณในการทำให้หุ่นยนต์เรียนรู้การเคลื่อนไหว ไม่ใช่การแก้ปัญหาทางเทคนิคทั้งหมดที่จำเป็นสำหรับหุ่นยนต์ในการทำงานจริงได้อย่างอิสระ
Nomura: ข้อได้เปรียบที่แท้จริงของ Unitree อาจไม่ใช่อัลกอริทึมการเคลื่อนไหวอีกต่อไป
เมื่อเทียบกับความก้าวหน้าทางเทคนิคของ SuperMimic เอง Nomura ให้ความสนใจมากกว่าต่อผลกระทบที่มีต่อภูมิทัศน์การแข่งขันในอุตสาหกรรมหุ่นยนต์
ในอดีต อัลกอริทึมการควบคุมการเคลื่อนไหวเป็นกำแพงการแข่งขันที่สำคัญของผู้ผลิตหุ่นยนต์ฮิวแมนนอยด์ การทำให้หุ่นยนต์เดินได้อย่างมั่นคง กระโดด วิ่ง หรือแม้แต่ทำท่าผาดโผนที่ยากลำบาก มักต้องใช้การวิจัยอัลกอริทึมระยะยาว ทรัพยากรการคำนวณขนาดใหญ่ และการปรับแต่งทางวิศวกรรมซ้ำแล้วซ้ำเล่า
แต่ SuperMimic แสดงให้เห็นว่ากำแพงนี้อาจกำลังลดลง หากการฝึกควบคุมการเคลื่อนไหวที่เคยต้องใช้คลัสเตอร์ GPU ขนาดใหญ่สามารถทำได้ด้วย GPU เพียงตัวเดียวในปัจจุบัน บริษัทจำนวนมากขึ้นก็จะมีโอกาสได้รับระบบควบคุมการเคลื่อนไหวที่มีประสิทธิภาพสูง
จากการสำรวจอุตสาหกรรมของ Nomura จีนมีบริษัทประมาณ 300 แห่งที่สามารถส่งมอบฟังก์ชันการควบคุมการเคลื่อนไหวที่สำคัญบางอย่างได้ รายงานเห็นว่าข้อได้เปรียบleading หนึ่งถึงสองปีของ Unitree ในด้านฮาร์ดแวร์และการควบคุมการเคลื่อนไหวอาจกำลังแคบลง และความก้าวหน้าทางเทคนิคเช่น SuperMimic จะลดอุปสรรคในการพัฒนาอัลกอริทึมการเคลื่อนไหวลงอีก
อย่างไรก็ตาม Nomura ไม่ได้มองว่ายูนิตทรีจะสูญเสียความได้เปรียบในการแข่งขันจากเรื่องนี้ ตรงกันข้าม เมื่อซอฟต์แวร์ควบคุมการเคลื่อนไหวค่อยๆ เข้าถึงได้ง่ายขึ้น ประสบการณ์สะสมของยูนิตทรีด้านการผลิตฮาร์ดแวร์อาจยิ่งมีความสำคัญมากขึ้น
ปัญหาอยู่ที่ว่า อัลกอริทึมชุดหนึ่งที่ทำให้หุ่นยนต์ตัวหนึ่งทำท่าทางซับซ้อนได้ ไม่ได้หมายความว่ามันจะทำงานได้อย่างเสถียรบนหุ่นยนต์นับพันตัว หุ่นยนต์ฮิวแมนนอยด์มักมีข้อต่อมากกว่ายี่สิบข้อ แต่ละข้อเกี่ยวข้องกับแอคชูเอเตอร์ โครงสร้างส่งกำลัง เซ็นเซอร์ และการสอบเทียบทางจลนศาสตร์ที่แม่นยำ แม้หุ่นยนต์สองตัวจะใช้การออกแบบที่เหมือนกันทุกประการ ในกระบวนการผลิตจริงอาจมีความแตกต่างเล็กน้อยเกิดขึ้นได้
ตัวอย่างเช่น จุดศูนย์ของข้อต่อ ค่าความคลาดเคลื่อนของขนาด และประสิทธิภาพการส่งกำลังของอุปกรณ์แต่ละเครื่องอาจแตกต่างกัน เมื่อข้อผิดพลาดเหล่านี้กระจายอยู่บนข้อต่อกว่ายี่สิบข้อ ประสิทธิภาพการเคลื่อนไหวของหุ่นยนต์ทั้งตัวอาจเบี่ยงเบนไปได้
Nomura ชี้ว่า โมเดลหุ่นยนต์ที่ SuperMimic ใช้ในสภาพแวดล้อมจำลองมีค่าความคลาดเคลื่อนในการสอบเทียบข้อต่อเพียง ±0.01 เรเดียน ข้อกำหนดด้านความสอดคล้องของพารามิเตอร์ฮาร์ดแวร์นี้ตอกย้ำความท้าทายที่หุ่นยนต์ต้องเผชิญเมื่อก้าวจากห้องแล็บสู่การผลิตระดับอุตสาหกรรม สมมติว่าบริษัทหนึ่งพัฒนาคอนโทรลเลอร์ที่ยอดเยี่ยมซึ่งทำให้หุ่นยนต์ตีลังกาได้ แต่เนื่องจากความแตกต่างของฮาร์ดแวร์ระหว่างหุ่นยนต์ที่ผลิตเป็นจำนวนมาก คอนโทรลเลอร์ชุดนี้จึงทำงานได้อย่างเสถียรบนอุปกรณ์เพียงไม่กี่เครื่อง บริษัทก็ยังต้องลงทุนเวลามหาศาลในการสอบเทียบทีละเครื่อง ปรับแต่ง หรือแม้แต่ฝึกโมเดลใหม่
ในสถานการณ์เช่นนี้ แม้ต้นทุนการฝึกอัลกอริทึมจะลดลงอย่างมาก ต้นทุนการติดตั้งใช้งานและการบำรุงรักษาที่เกิดจากความไม่สอดคล้องของฮาร์ดแวร์ก็ยังอาจสูงมาก Nomura มองว่ากุญแจสำคัญในการแก้ปัญหานี้คือประสบการณ์สะสมระยะยาวด้านการออกแบบฮาร์ดแวร์ การจัดการห่วงโซ่อุปทาน การควบคุมคุณภาพ และการผลิตระดับอุตสาหกรรม ความสามารถเหล่านี้ได้มายากจากการซื้อ GPU หรือทำซ้ำงานวิจัยชิ้นหนึ่งภายในเวลาอันสั้น นี่ก็เป็นเหตุผลสำคัญที่ Nomura มองว่ายูนิตทรียังคงมีความได้เปรียบในการแข่งขันเหนือบริษัทโมเดลหุ่นยนต์บางแห่งที่สร้างฮาร์ดแวร์เอง
เมื่อต้นทุนการฝึกซอฟต์แวร์การเคลื่อนไหวลดลงอย่างต่อเนื่อง การแข่งขันในอุตสาหกรรมหุ่นยนต์อาจค่อยๆ เปลี่ยนจากความสามารถด้านอัลกอริทึมในอดีต ไปสู่ความแม่นยำของฮาร์ดแวร์ ความสอดคล้องของผลิตภัณฑ์ การควบคุมต้นทุน และการส่งมอบในระดับอุตสาหกรรม
แอคชูเอเตอร์คิดเป็นต้นทุนสูงสุดถึง 75% ใครจะได้ประโยชน์?
ความสำคัญของความสอดคล้องของฮาร์ดแวร์ยังหมายความว่าการกระจายมูลค่าในห่วงโซ่อุตสาหกรรมหุ่นยนต์อาจเปลี่ยนแปลงไป
Nomura ประเมินว่าแอคชูเอเตอร์คิดเป็นประมาณ 50% ถึง 75% ของต้นทุนชิ้นส่วนหุ่นยนต์ฮิวแมนนอยด์ เป็นองค์ประกอบสำคัญของต้นทุนฮาร์ดแวร์ทั้งเครื่อง แอคชูเอเตอร์มีหน้าที่แปลงคำสั่งควบคุมเป็นการเคลื่อนไหวของข้อต่อจริง ความแม่นยำ ความเร็วในการตอบสนอง ความเสถียร และความสอดคล้องในการผลิตส่งผลโดยตรงต่อความสามารถของหุ่นยนต์ในการทำท่าทางซับซ้อน
เมื่ออัลกอริทึมควบคุมการเคลื่อนไหวเข้าถึงได้ง่ายขึ้นเรื่อยๆ ความแตกต่างด้านความสามารถของซอฟต์แวร์ระหว่างผู้ผลิตทั้งเครื่องอาจลดลง ขณะที่คุณภาพการผลิตและความได้เปรียบด้านต้นทุนของฮาร์ดแวร์หลักอย่างแอคชูเอเตอร์อาจเด่นชัดมากขึ้น
ซึ่งหมายความว่าองค์กรผู้ผลิตชิ้นส่วนที่มีความสามารถในการผลิตแอคชูเอเตอร์ความแม่นยำสูง มีห่วงโซ่อุปทานที่มั่นคง และมีระบบควบคุมคุณภาพที่เข้มงวด อาจกลายเป็นผู้ได้รับประโยชน์รายสำคัญจากการพัฒนาของอุตสาหกรรมหุ่นยนต์
สำหรับบริษัทผู้ผลิตตัวเครื่อง completo กุญแจสำคัญของการแข่งขันในอนาคตอาจไม่ใช่ความสามารถของหุ่นยนต์เพียงตัวเดียวในการทำท่าทางที่ยากลำบากบางอย่างได้อีกต่อไป แต่เป็นความสามารถในการควบคุมต้นทุนพร้อมกับรักษาประสิทธิภาพของผลิตภัณฑ์จำนวนมากให้สม่ำเสมอ
Nomura จึงเห็นว่าในอนาคต บริษัทหุ่นยนต์และซัพพลายเออร์รายสำคัญที่มีความสามารถในการควบคุมความสม่ำเสมอของฮาร์ดแวร์ในระดับสูง อาจได้เปรียบกว่าองค์กรที่พึ่งพาซอฟต์แวร์ควบคุมการเคลื่อนไหวเพียงอย่างเดียว
สำหรับ Unitree การประเมินนี้มีความสำคัญอย่างยิ่ง เมื่อต้นทุนการพัฒนาอัลกอริทึมการเคลื่อนไหวลดลงอย่างต่อเนื่อง ความเป็นผู้นำที่ Unitree สร้างขึ้นจากความสามารถในการควบคุมการเคลื่อนไหวในอดีตอาจเผชิญกับการไล่ตามของคู่แข่งที่เพิ่มมากขึ้น แต่ประสบการณ์ที่สั่งสมในด้านการออกแบบฮาร์ดแวร์ การควบคุมต้นทุน และการผลิตในระดับ规模化 ก็อาจกลายเป็นกำแพงการแข่งขันที่ลอกเลียนแบบได้ยากขึ้นในระยะต่อไป
สิ่งที่ต้องคำนึงคือ SuperMimic พิสูจน์ว่าประสิทธิภาพการคำนวณในการฝึกฝนสำหรับงานควบคุมการเคลื่อนไหวทั้งตัวที่เฉพาะเจาะจงสามารถเพิ่มขึ้นได้อย่างมาก ซึ่งไม่ได้หมายความว่าซอฟต์แวร์การเคลื่อนไหวของหุ่นยนต์จะกลายเป็นมาตรฐานโดยสมบูรณ์ในทันที การติดตั้งใช้งานในสภาพแวดล้อมจริง การบูรณาการระบบ การควบคุมความปลอดภัย และความน่าเชื่อถือของผลิตภัณฑ์ยังคงต้องใช้ความพยายามทางวิศวกรรมอย่างต่อเนื่อง
ดังนั้น การประเมินของ Nomura จึงใกล้เคียงกับการคาดการณ์ทิศทางการแข่งขันในอนาคตมากกว่าที่จะมองว่าซอฟต์แวร์ควบคุมการเคลื่อนไหวได้สูญเสียคุณค่าทาง商業ไปแล้ว
ราคาหุ้นพุ่งเกิน 60% ใน 7 วัน Unitree ต้องพิสูจน์อะไรต่อไป?
กลับมาที่ตลาดทุน ผลการดำเนินงานของราคาหุ้น Unitree เมื่อเร็วๆ นี้แสดงให้นักลงทุนกำลังประเมินความก้าวหน้าทางเทคโนโลยีและแนวโน้มการ商业化ของอุตสาหกรรมหุ่นยนต์ humanoide ใหม่
เมื่อวันที่ 21 ตุลาคม Unitree เปิดตัวหุ่นยนต์ humanoide H2-X แสดงความสามารถในการเคลื่อนไหวแบบพลวัตที่ซับซ้อนยิ่งขึ้น วันที่ 22 ตุลาคม Wang Xingxing แสดงความคาดหวังเชิงบวกต่อความก้าวหน้าทางเทคโนโลยี Physical AI ในงาน World Physical AI Conference
ต่อมา Unitree บันทึกการเพิ่มขึ้นถึงขีดจำกัด 20% เมื่อวันที่ 23 ตุลาคม และในการซื้อขายช่วงเช้าของวันที่ 26 ตุลาคม ยังคงปรับตัวขึ้นเกิน 9% ณ เวลาปิดตลาดช่วงเที่ยง มูลค่าตลาดรวมอยู่ที่ 272.6 พันล้านหยวน
แต่ที่น่าสังเกตคือ ความก้าวหน้าทางเทคโนโลยีการควบคุมการเคลื่อนไหวของหุ่นยนต์ไม่ได้หมายความว่าความสามารถในการทำกำไรของผู้ผลิตตัวเครื่องจะเพิ่มขึ้นตามไปด้วยเสมอไป ประสิทธิภาพที่เพิ่มขึ้นซึ่งเปิดเผยโดย SuperMimic อาจทำให้บริษัทจำนวนมากขึ้นเข้าสู่領域การควบคุมการเคลื่อนไหวด้วยต้นทุนที่ต่ำลง ซึ่งจะเพิ่มความเข้มข้นของการแข่งขันในตลาด เฉพาะองค์กรที่สามารถเปลี่ยนข้อได้เปรียบทางเทคโนโลยีให้เป็นประสิทธิภาพของผลิตภัณฑ์ ข้อได้เปรียบด้านต้นทุน และความสามารถในการส่งมอบในระดับ规模化 เท่านั้นที่จะมีโอกาสสร้างกำแพงทาง商業ที่ยั่งยืนต่อไปได้
สำหรับ Unitree ซึ่งมีราคาหุ้นเพิ่มขึ้นอย่างรวดเร็วในช่วงที่ผ่านมา การแยกแยะความแตกต่างนี้มีความสำคัญเป็นพิเศษ
เมื่อคืนวันที่ 20 ตุลาคม Unitree ได้ออกประกาศเกี่ยวกับความผันผวนผิดปกติของการซื้อขายหุ้น บริษัทระบุว่าจนถึงวันดังกล่าว อัตราส่วนราคาต่อกำไรแบบย้อนหลัง (trailing P/E) อยู่ที่ 388.25 เท่า ซึ่งสูงกว่าค่าเฉลี่ย 39.51 เท่าของอุตสาหกรรมการผลิตอุปกรณ์ทั่วไปที่บริษัทสังกัดอยู่อย่างมีนัยสำคัญ
บริษัทยังเตือนว่าอุตสาหกรรมหุ่นยนต์ humanoide ยังอยู่ในช่วงเริ่มต้นของการ commercialization โดยมีความไม่แน่นอนทั้งในด้านความสมบูรณ์ของเทคโนโลยี ความต้องการปลายน้ำ และความสามารถในการสนับสนุนของห่วงโซ่อุปทาน หากความคืบหน้าในการ commercialization ขนาดใหญ่ของอุตสาหกรรมต่ำกว่าที่คาดการณ์ไว้ การเติบโตของรายได้และผลประกอบการในอนาคตอาจได้รับผลกระทบ
ดังนั้น จากมุมมองการลงทุน การเปลี่ยนแปลงทางเทคโนโลยีที่ SuperMimic เป็นตัวแทนได้ก่อให้เกิดคำถามอย่างน้อยสองข้อที่ต้องติดตามอย่างต่อเนื่อง
ประการแรก เมื่อต้นทุนการฝึกฝนเทคโนโลยีการควบคุมการเคลื่อนไหวของหุ่นยนต์ humanoide ลดลงอย่างต่อเนื่อง บริษัทชั้นนำจะยังคงรักษาความได้เปรียบเชิง diferenciación ได้หรือไม่
ประการที่สอง เมื่อบริษัทจำนวนมากขึ้นสามารถเชี่ยวชาญความสามารถในการเคลื่อนไหวที่ซับซ้อน ผู้ผลิตใดจะสามารถอาศัยความสม่ำเสมอของฮาร์ดแวร์ ห่วงโซ่อุปทาน และประสบการณ์การผลิตจำนวนมาก เพื่อเปลี่ยนความสามารถทางเทคโนโลยีให้เป็นผลตอบแทนทางธุรกิจที่มั่นคง
คำตอบของ Nomura เอนเอียงไปทางประการหลังมากกว่า
เมื่อหุ่นยนต์เรียนรู้ที่จะเดิน กระโดด หรือ дажеตีลังกาได้ในราคาที่ถูกลง สิ่งที่ยากต่อการลอกเลียนแบบอย่างแท้จริงอาจไม่ใช่อัลกอริทึมการควบคุมการเคลื่อนไหวชุดใดชุดหนึ่งอีกต่อไป แต่เป็นระบบการผลิตที่สามารถบรรจุความสามารถเหล่านี้ไว้ในหุ่นยนต์นับพันนับหมื่นตัวได้อย่างมั่นคง
สำหรับ Unitree นี่อาจเป็นความได้เปรียบในการแข่งขันที่น่าจับตามองที่สุดในระยะถัดไป และจะเป็นประเด็นหลักที่มูลค่าตลาดที่สูงต้องได้รับการพิสูจน์อย่างต่อเนื่อง
ยินดีต้อนรับสู่ชุมชนทางการของ BlockBeats:
กลุ่ม Telegram สมัครสมาชิก: https://t.me/theblockbeats
กลุ่ม Telegram พูดคุย: https://t.me/BlockBeats_App
บัญชี Twitter ทางการ: https://twitter.com/BlockBeatsAsia
 บทความที่เกี่ยวข้อง