บทสัมภาษณ์ทีมผู้ชนะแฮกกาธอนโครงการสำรวจดวงจันทร์: รุ่นที่ห้าของ本体โอเพนซอร์ส การวิวัฒนาการด้วยตนเอง และเส้นทางที่รอการตรวจสอบจากหน้าร้าน

หัวข้อต้นฉบับ: 《บทสนทนากับทีมแชมป์แฮกกาธอนโครงการสำรวจดวงจันทร์: เส้นทางของรุ่นที่ห้าที่โอเพนซอร์ส วิวัฒนาการตนเอง และการรอการตรวจสอบจากหน้าร้าน》
ผู้เขียนต้นฉบับ: Dongcha Beating
ในปี 1961 Unimate ถูกนำไปใช้งานในสายการประกอบของ General Motors ในสหรัฐอเมริกา ในแนวคิดก่อนหน้านั้น ผู้ปฏิบัติงานสามารถเดินนำแขนกลไปก่อน จากนั้นเครื่องจักรจะบันทึกตำแหน่งและทำตาม สิ่งที่หุ่นยนต์อุตสาหกรรมเรียนรู้เป็นอย่างแรก ไม่ใช่การอธิบายโลก แต่เป็นการทำซ้ำการเคลื่อนไหวให้เชื่อถือได้เพียงพอ
หกสิบปีต่อมา ในงานแฮกกาธอนหุ่นยนต์มีกายภาพของโครงการสำรวจดวงจันทร์ ทีม LoopMaster พยายามนำสิ่งนี้ไปใช้ในร้านค้าปลีก หุ่นยนต์ที่ประกอบด้วยฐานล้ออเนกประสงค์ กลไกยก แขนกลคู่ และถาดด้านหน้า ถูกจินตนาการให้เป็น "หุ่นยนต์ขายของ" ที่สามารถเคลื่อนที่ระหว่างชั้นวางสินค้าและลูกค้า ผู้จัดการร้านหรือพนักงานจะใช้การควบคุมระยะไกล คำสั่งเสียง และการสอนเพียงเล็กน้อย เพื่อให้มันรู้จักตู้สินค้า ชั้นวาง และเส้นทางหยิบสินค้า จากนั้นหุ่นยนต์จะหยิบ ส่ง และเติมสินค้า พร้อมบันทึกการโต้ตอบแต่ละครั้ง
หุ่นยนต์ตัวนี้ยังไม่ได้ทำงานในร้านค้าจริงเป็นเวลานาน ทีมงานทดสอบเฉพาะในสถานที่แข่งขันเท่านั้น โดยมีบันทึกหลายร้อยรายการ การคืนทุนภายในสองปี ลดต้นทุนการขาย 40% การติดตั้งก่อนแล้วค่อยเก็บข้อมูลเพื่อพัฒนาโมเดลแบบ end-to-end ล้วนเป็นเส้นทางที่ทีมกำลังผลักดันอยู่ ยังห่างไกลจากบัญชีจริงของร้านค้า
อย่างไรก็ตาม ทีมนี้มีความตรงไปตรงมาที่หาได้ยาก พวกเขาจะพูดถึง Agent Loop และยอมรับว่ายังไม่ได้คิดถึงเรื่องกำแพงป้องกัน พวกเขาจะพูดถึงจินตนาการที่เครื่องจักรจะมาแทนที่มนุษย์โดยสมบูรณ์ และยอมรับว่าความอบอุ่น ความเอาใจใส่ และความสามารถในการจัดการกับข้อยกเว้นระหว่างมนุษย์ ยังไม่สามารถมอบให้เครื่องจักรได้ในตอนนี้
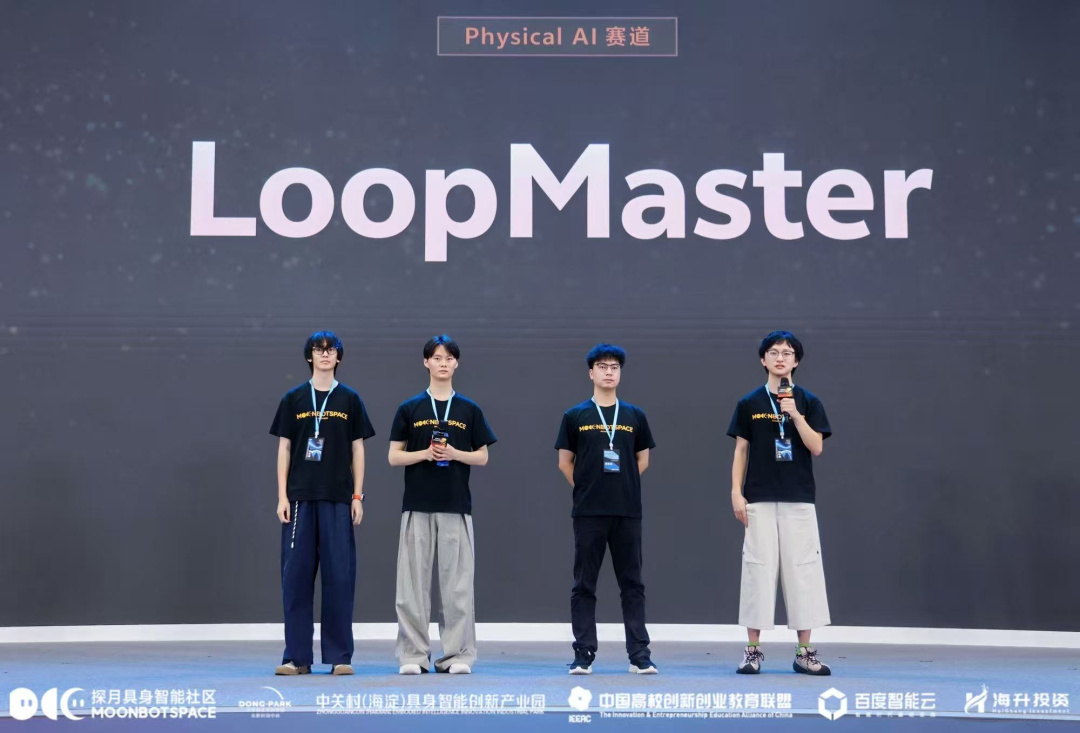
ทีมงานในสถานที่นำเสนอผลงาน
กลุ่มคนที่รู้จักกันทางออนไลน์มานาน มาพบกันครั้งแรกเพื่อแลกเปลี่ยนความคิด
สมาชิกหลักสี่คนของ LoopMaster บางคนทำเนื้อหาเกี่ยวกับหุ่นยนต์มีกายภาพบน Bilibili บางคนเรียนปริญญาเอกด้านหุ่นยนต์และปฏิสัมพันธ์ระหว่างมนุษย์กับเครื่องจักร บางคนเปลี่ยนจากการออกแบบผลิตภัณฑ์ในบริษัทรถยนต์มาเป็นนักออกแบบอิสระ
พวกเขาบอกว่าสิ่งที่รวมพวกเขาเข้าด้วยกันคือความร่วมมือทางออนไลน์ในช่วงสองปีที่ผ่านมา อัลกอริทึม ตัวหุ่นยนต์ ข้อมูล แขนกลต้นทุนต่ำ รูปลักษณ์ผลิตภัณฑ์ แต่ละคนเริ่มจากจุดเข้าใช้งานที่แตกต่างกัน และค่อยๆ ตระหนักว่าพวกเขาสามารถเติมเต็มช่องว่างของกันและกันได้ บางคนในทีมเพิ่งเจอกันครั้งแรกในงานแฮกกาธอน แต่ทีมไม่ได้รู้จักกันแค่ช่วงเวลาสั้นๆ เท่านั้น
Dongcha Beating: ขอแนะนำตัวคุณและสิ่งที่กำลังทำอยู่ตอนนี้
เซี่ยจวิน: ผมคือเซี่ยจวิน ตอนนี้กำลังศึกษาปริญญาโทปีที่ 2 ที่มหาวิทยาลัยตะวันออกเฉียงเหนือ และยังทำคอนเทนต์เกี่ยวกับทิศทาง Embodied Intelligence บน Bilibili ด้วย ปัจจุบันมีส่วนร่วมในการบ่มเพาะสตาร์ทอัพของ LoopMaster
โจวเยี่ยนเหวิน: ผมชื่อโจวเยี่ยนเหวิน ตอนนี้เป็นนักศึกษาปริญญาเอกที่ร่วมโครงการระหว่างมหาวิทยาลัยเซี่ยงไฮ้เจียวทงและ Chuangzhi Lianpei ฉันทำงานหลักด้านการปฏิบัติการแบบ Embodied และการโต้ตอบระหว่างมนุษย์กับเครื่องจักรที่มุ่งเน้น Embodied Intelligence
หลี่เผิงตง: ผมคือหลี่เผิงตง กำลังศึกษาปริญญาโทปีที่ 2 ที่มหาวิทยาลัยวิทยาศาสตร์และเทคโนโลยีไท่หยวน และยังทำคอนเทนต์เกี่ยวกับทิศทาง Embodied บน Bilibili ด้วย ช่วงปลายปี 2024 ฉันเป็นหนึ่งในคนที่รีโปรดิวซ์ ALOHA ได้เร็วที่สุด และทำบทช่วยสอนแบบโอเพนซอร์สให้กับกระบวนการนั้น หลังจากนั้นก็สร้างหุ่นยนต์อีกหลายตัว สุดท้ายก็ทำหุ่นยนต์ยกแขนคู่ขึ้นมา และพยายามทำให้มันเป็นรูปแบบโอเพนซอร์สอย่างสมบูรณ์ที่สุด เพื่อให้นักเรียนที่มีงบประมาณจำกัดก็สามารถรีโปรดิวซ์ได้
ซวี่ซินหาว: ฉันเป็นนักออกแบบของทีม ก่อนหน้านี้ทำงานออกแบบผลิตภัณฑ์ที่บริษัทรถยนต์แห่งหนึ่ง หลังจากนั้นก็เริ่มทำ Xiaohongshu และแบรนด์ของตัวเอง รวมถึงรับงานออกแบบด้วย ตอนนี้เป็นนักออกแบบอิสระ
Dongcha Beating: พวกคุณเพิ่งจะรวมทีมกันเพราะแฮกกาธอนครั้งนี้หรือเปล่า? ตอนนี้เตรียมจะเริ่มทำธุรกิจอย่างเป็นทางการด้วยกัน หรือยังคงทำเรื่องของตัวเองไปด้วย?
เซี่ยจวิน: เรารู้จักกันมานานก่อนแฮกกาธอนครั้งนี้มาก ประมาณสองปีแล้ว ช่วงแรกมีความร่วมมือออนไลน์หลายอย่าง ทุกคนต่างทำเรื่องที่เกี่ยวข้องกับ Embodied Intelligence ผมรู้จักเผิงตงครั้งแรกตอนโพสต์วิดีโอใน Bilibili และก็ติดตามงานออกแบบของซินหาวมาตลอด ส่วนเยี่ยนเหวินตอนเรียนอยู่ที่อเมริกาก็ทำคอนเทนต์ที่เกี่ยวข้องด้วย
พวกเราไม่ได้เจอหน้ากันทุกคนตั้งแต่แรก บางคนเพิ่งเจอหน้ากันครั้งแรกในงานแฮกกาธอน แต่ทีมนี้ไม่ได้รวมตัวกันชั่วคราว ตลอดที่ผ่านมาทุกคนแลกเปลี่ยนอัลกอริทึม การออกแบบตัวหุ่นยนต์ และข้อมูลกัน รวมถึงทำชุด DIY และผลิตภัณฑ์รุ่นแรกๆ และมีการขายบ้าง เพื่อจัดการธุรกิจภายนอกง่ายๆ เราก็ตั้งบริษัทเล็กๆ ขึ้นมาสองสามแห่ง
สถานะก่อนหน้านี้เหมือนห้องทดลองหรือสตูดิโอของเหล่าเก็ก ยังไม่ถึงขั้นเป็นสตาร์ทอัพที่สมบูรณ์ ตอนนี้ผม เผิงตง และซินหาววางแผนที่จะร่วมมือกับ Tanyue ต่อไป เพื่อผลักดันโปรเจกต์ไปในทิศทางที่สามารถนำไปใช้ได้จริง ส่วนเยี่ยนเหวินยังเรียนอยู่ ชั่วคราวคงไม่ออกมาทำงานเต็มเวลา
Dongcha Beating: ก่อนแฮกกาธอน พวกคุณมีงานวิจัยและความพยายามเชิงพาณิชย์มาประมาณสองปีแล้ว ช่วงนี้ปรับตัวเข้าหากันได้ยังไง?
เซี่ยจวิน: ตอนที่รู้จักกันครั้งแรก ทุกคนเป็นนักเรียนที่เพิ่งเข้าเรียนหรือเพิ่งเริ่มเรียนปริญญาโท ตอนแรกก็เป็นกลุ่มคนที่ชื่นชอบ Embodied Intelligence แลกเปลี่ยนกันว่าอัลกอริทึม การออกแบบตัวหุ่นยนต์ และข้อมูลควรทำยังไง หลังจากนั้นก็มีชุด DIY และผลิตภัณฑ์รุ่นแรกๆ ที่ทำออกมาขาย จึงค่อยๆ มีธุรกิจภายนอกและรูปแบบบริษัทเล็กๆ
ดังนั้น ก่อนแฮกกาธอน เรายังไม่ใช่ทีมสตาร์ทอัพที่สมบูรณ์ 更像是一群ที่คอยสร้างสรรค์สิ่งต่างๆ และพบปะกันทางออนไลน์อยู่เสมอ การแข่งขันเป็นเพียงครั้งแรกที่ทำให้สิ่งที่สะสมไว้ทั้งหมดมารวมตัวกันในสถานที่เดียวกัน
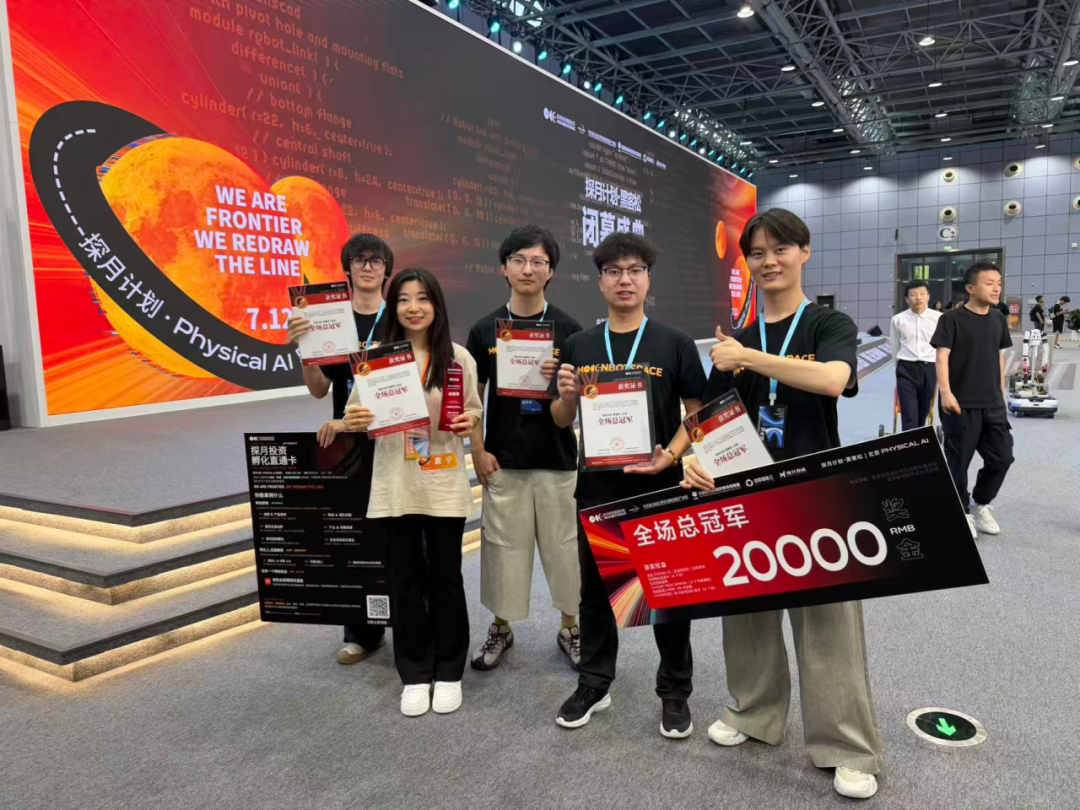
ภาพถ่ายทีมผู้ชนะร่วมกัน
Beating สังเกตการณ์: อะไรทำให้ LoopMaster คว้าอันดับหนึ่งในแฮกกาธอนหุ่นยนต์อัจฉริยะของโครงการสำรวจดวงจันทร์? 48 ชั่วโมงนี้ทดสอบอะไรกันแน่?
谢俊: ก่อนอื่นเลยคือการสะสมประสบการณ์ด้านหุ่นยนต์อัจฉริยะในช่วง 2-3 ปีที่ผ่านมา ตัวหุ่นยนต์ การควบคุม อัลกอริทึม และข้อมูล ไม่ได้เริ่มมีตั้งแต่การแข่งขัน รูปแบบหุ่นยนต์ของ LoopMaster และสถานการณ์ค้าปลีก เราเสนอและทำให้เกิดขึ้นในงาน แต่ที่สามารถทำได้ในเวลาอันสั้น ต้องอาศัยความรู้และความเชี่ยวชาญทางเทคนิคที่สะสมมาเป็นเวลานาน
ในงานแข่งขัน เรานำตัวหุ่นยนต์ ความรู้ด้านหุ่นยนต์อัจฉริยะ ประสบการณ์การควบคุมหุ่นยนต์ และแนวคิดอัลกอริทึมมารวมกัน จึงเกิดการปะทะและระเบิดพลังครั้งนี้
邹砚文: แฮกกาธอนทดสอบอย่างครอบคลุม ทีมต้องมีการแบ่งงานที่ชัดเจน และแต่ละคนต้องทำงานอย่างมีประสิทธิภาพ ในด้านเทคนิค คุณต้องสร้างสิ่งที่เคยอยู่ในสมองให้เป็นจริงในเวลาอันสั้น นอนน้อย ทำงานหนัก คนจะเข้าสู่สภาวะการทำงานที่แปลกประหลาด นี่คือเหตุผลที่หลายคนชอบแฮกกาธอน
มันไม่ใช่แค่เรื่องเทคนิค สุดท้ายคุณต้องห่อหุ้มสิ่งนั้นให้เป็นผลิตภัณฑ์ สร้าง Demo ที่สามารถนำไปใช้ในเชิงพาณิชย์และนำไปใช้งานจริงได้ คุณต้องมีวิจารณญาณต่อผลลัพธ์ที่นำเสนอ และต้องรู้สึกถึงสิ่งที่ควรทำให้สำเร็จในแต่ละช่วงเวลาของ 48 ชั่วโมง ครั้งนี้เราแบ่งงาน จังหวะโครงการ และการนำเสนอรอบสุดท้ายได้ดี
Beating สังเกตการณ์: ความแตกต่างที่ใหญ่ที่สุดระหว่างแฮกกาธอนฮาร์ดแวร์และแฮกกาธอนซอฟต์แวร์คืออะไร?
邹砚文: ในแฮกกาธอนซอฟต์แวร์ หลายคนแค่ตั้งค่าสภาพแวดล้อมในคอมพิวเตอร์ก็เริ่มทำงานได้เลย สิ่งที่ทำส่วนใหญ่จะมุ่งไปสู่ผลลัพธ์สุดท้าย ฮาร์ดแวร์ไม่เหมือนกัน ในงานจะเกิดเหตุการณ์ที่ไม่เกี่ยวข้องกับโครงการ แต่ถ้าไม่แก้ไขก็ไม่สามารถดำเนินการต่อได้
วันแรก เราพบปัญหาเชื่อมต่อเน็ตไม่ได้ ใช้เวลาจัดการนานมาก บางคนอาจทำให้บอร์ดเสีย ต้องเปลี่ยนใหม่ชั่วคราว แขนกลหรือแพลตฟอร์มหุ่นยนต์ในงานก็อาจเสียได้ แพลตฟอร์มของเราเองก็เช่นกัน การจัดการกับฮาร์ดแวร์ในโลกจริง จะเจอสิ่งที่คาดไม่ถึงตลอดเวลา สิ่งเหล่านี้อาจไม่เกี่ยวข้องกับปัญหาที่โครงการต้องการแก้ แต่กลับกินเวลาที่มีค่าที่สุดของคุณ
หุ่นยนต์รุ่นที่ 5 และข้อต่อเอวที่ถูกตัดทิ้ง
LoopMaster ในสนามแข่งขัน ไม่ใช่เครื่องจักรที่ถูกสร้างขึ้นมาจากความว่างเปล่าภายใน 48 ชั่วโมง หลี่เผิงตงกล่าวว่าพวกเขาทำงานกับหุ่นยนต์ประเภทนี้มาเป็นเวลาสองปีแล้ว และเวอร์ชันล่าสุดคือรุ่นที่ 5 หุ่นยนต์รุ่นก่อนหน้านี้พบปัญหามากมาย โหลดของเซอร์โว ความแม่นยำ แบ็คแลช และอายุการใช้งาน สายไฟที่ถูกดึง หรือข้อบกพร่องที่เกิดขึ้นหลังจากเพิ่มฟังก์ชันใหม่ ล้วนทำให้หุ่นยนต์ที่ดูคล่องแคล่วหยุดนิ่งอยู่กับที่
หนึ่งในการตัดสินใจที่น่าสนใจที่สุดคือ พวกเขาสร้าง "เอว" ให้หุ่นยนต์ก่อน แล้วจึงตัดข้อต่อเอวทิ้งในรุ่นที่ 5 ข้อต่อเอวสามารถขยายพื้นที่ทำงานบนโต๊ะ ทำให้หุ่นยนต์เอื้อมถึงได้ไกลขึ้น แต่พวกเขาก็ต้องการให้ผลิตภัณฑ์เรียบง่ายขึ้น มั่นคงขึ้น และทำซ้ำได้ง่ายขึ้น ดังนั้นจึงยอมรับการถอยกลับในโครงสร้างทางกล
Beating สังเกตการณ์: หากวันนี้มีร้านค้าสั่งซื้อ สิ่งที่พวกเขาได้รับคืออะไรกันแน่? หุ่นยนต์สามารถทำอะไรในร้านได้บ้าง?
เซี่ยจวิ้น: ผลิตภัณฑ์ที่เราจินตนาการคือหุ่นยนต์ที่มีฐานล้ออเนกประสงค์พร้อมกลไกยก แขนกลคู่ และถาดด้านหน้า เมื่อร้านค้าซื้อไป พวกเขาสามารถใช้การควบคุมระยะไกลที่ค่อนข้างง่ายหรือคำสั่งภาษาธรรมชาติเพื่อให้หุ่นยนต์คุ้นเคยกับตำแหน่งของคลังสินค้า ชั้นวาง และสินค้าภายในร้าน
ในสถานการณ์ค้าปลีก มันจะทำงานหลักๆ เช่น การหยิบและส่งมอบสินค้าหลังจากที่ผู้ใช้สั่งซื้อ การเติมสต็อก และการวางสินค้าบนชั้นวาง ถาดด้านหน้าสามารถเก็บสินค้าบางส่วนไว้ล่วงหน้า และหุ่นยนต์ยังสามารถใช้เป็นจุดพักระหว่างการหยิบและการส่งมอบได้อีกด้วย
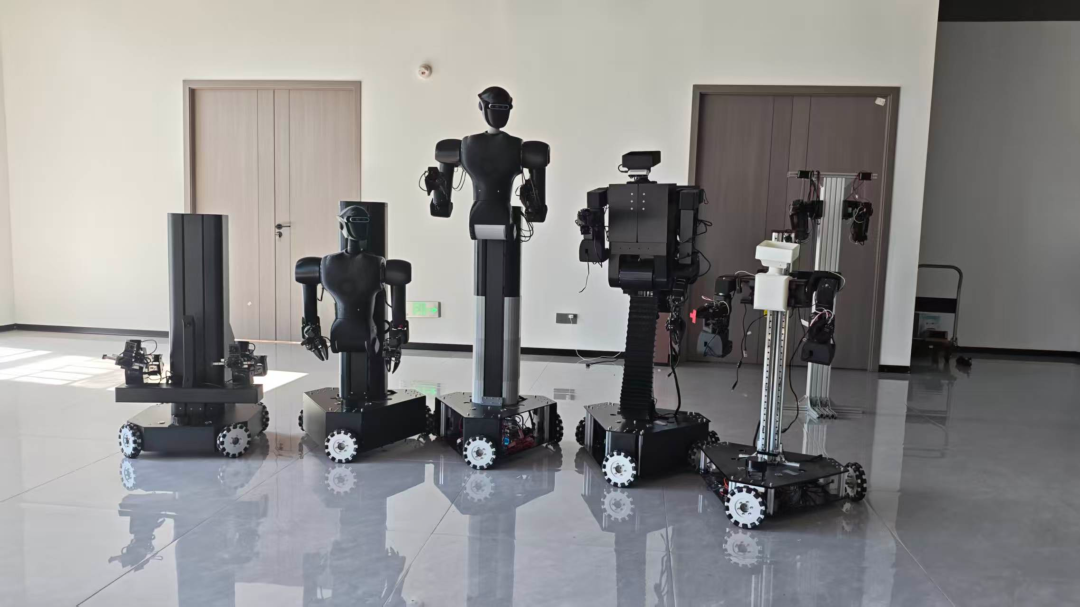
หุ่นยนต์ที่พัฒนามา 5 รุ่นในสองปี (จากขวาไปซ้าย)
Beating สังเกตการณ์: ตอนนี้มันเคยถูกทดสอบในร้านค้าจริง หรือร้านค้าจำลองหรือยัง?
เซี่ยจวิ้น: ยังไม่เคย เราทดสอบในสนามแข่งขันและมีบันทึกคำสั่งซื้อหลายร้อยรายการ
ธีมของ Hackathon ครั้งนี้คือการสร้างบางสิ่งจากศูนย์ภายใน 48 ชั่วโมง เราออกแบบสถานการณ์ค้าปลีก วิธีการใช้งาน และกรอบอัลกอริทึมในสถานที่จริง โดยใช้ฐานล้อและแขนกลคู่ที่มีอยู่ ดังนั้นวิธีการที่ผู้ใช้จะใช้และวิธีการนำผลิตภัณฑ์ไปใช้จริงยังอยู่ในขั้นเริ่มต้นมาก
Beating สังเกตการณ์: ต่อไปจะใช้เกณฑ์อะไร来判断ว่ามันตรงตามความคาดหวัง?
เซี่ยจวิ้น: ต้องแบ่งเป็นระยะ ก่อนอื่นต้องทำให้ตัวหุ่นยนต์มั่นคง รวมถึงมอเตอร์ สายไฟ และฟังก์ชันของเครื่องทั้งหมด จากนั้นทำให้กรอบควบคุม Agent ทำงานได้เสถียร หลังจากนั้นจึงเป็นเรื่องของการเรียนรู้ด้วยตนเองเพื่อพัฒนา เมื่อแต่ละส่วนมั่นคงแล้ว จึงจะพูดถึงการ商业化อย่างเป็นทางการ
การสอบสวน Beating: หุ่นยนต์ทั้งห้ารุ่นนี้มีการพัฒนามาอย่างไร? จากแนวคิดเริ่มแรกจนถึงปัจจุบัน ความเข้าใจของคุณเกี่ยวกับผลิตภัณฑ์เปลี่ยนแปลงไปอย่างไรบ้าง?
หลี่เผิงตง: สี่รุ่นแรกส่วนใหญ่ใช้เซอร์โวมอเตอร์ หรือที่เรียกว่าเซอร์โว การควบคุมค่อนข้างไว การขับเคลื่อนและโครงสร้างค่อนข้างง่าย แต่ความสามารถในการรับน้ำหนักมีจำกัด
เซี่ยจวิ้น: ตั้งแต่ปลายปี 2023 เราเริ่มใช้เซอร์โวเพื่อสร้างระบบหุ่นยนต์ที่มีต้นทุนต่ำและคุ้มค่า เมื่อใช้งานจริงพบว่าเซอร์โวมีข้อจำกัดด้านความเสถียร แบ็คแลช ความแม่นยำ และอายุการใช้งาน หลังจากเปลี่ยนมาใช้โมดูลมอเตอร์ข้อต่อ ต้นทุนและความเสถียรโดยรวมดีขึ้นมาก
การสอบสวน Beating: ในการพัฒนามีฟังก์ชันใดที่คุณอยากเก็บไว้มาก แต่สุดท้ายต้องตัดทิ้ง?
หลี่เผิงตง: ข้อต่อเอวเป็นตัวอย่างที่ชัดเจนที่สุด รุ่นที่สี่มีเอวแล้ว รุ่นที่ห้าก็อยากเก็บไว้ แต่เพื่อให้โครงสร้างเรียบง่ายขึ้น สุดท้ายก็ตัดทิ้ง ดูเหมือนจะถอยหลังในเรื่องโครงสร้างกลไก แต่จริงๆ แล้วให้ความสำคัญกับความน่าเชื่อถือมากกว่า
การสอบสวน Beating: ทำไมหุ่นยนต์ตัวนี้ถึงต้องเป็นโอเพนซอร์สเต็มรูปแบบ? ปัจจุบันต้นทุนและราคาขายอยู่ที่เท่าไหร่?
หลี่เผิงตง: ตัวหุ่นยนต์เป็นโอเพนซอร์สเต็มรูปแบบ ทุกคนสามารถดู BOM ได้ จากการคำนวณเบื้องต้นของเรา ถ้าผู้ใช้ผลิตชิ้นส่วนบางส่วนเอง ซื้อชิ้นส่วนมาตรฐาน แล้วประกอบและปรับแต่ง ต้นทุนจะอยู่ที่ประมาณ 30,000 หยวน
การสอบสวน Beating: หลังจากที่ลูกค้าซื้อเครื่องไปแล้ว จะมีค่าบริการสมัครสมาชิกหรือค่าใช้จ่ายแอบแฝงอื่นๆ หรือไม่?
หลี่เผิงตง: ปัจจุบันเรายังไม่ได้กำหนดให้การสมัครสมาชิกเป็นโมเดลธุรกิจที่ชัดเจน หุ่นยนต์ขายของอัตโนมัติที่เราทำใน 48 ชั่วโมงนี้ เป็นเพียง Demo เท่านั้น
ในอนาคตหากเข้าสู่ร้านค้าปลีกอัตโนมัติหรือสถานการณ์ค้าปลีกจริงๆ เราจะออกแบบวิธีการคิดค่าบริการตามสถานการณ์นั้นๆ ตอนนี้ยังไม่ได้คิดไปไกลขนาดนั้น
การสอบสวน Beating: ทำไมการเปิดซอร์สโค้ดถึงเป็นปัจจัยเสริมที่ทำให้คุณชนะรางวัลครั้งนี้?
เซี่ยจวิ้น: นี่อาจเป็นเหตุผลสำคัญที่ทำให้เราได้รับรางวัล หลังจากเปิดซอร์สโค้ดอย่างสมบูรณ์ ไลบรารีพื้นฐาน โค้ด และไดรเวอร์พื้นฐานทั้งหมดจะถูกเปิดเผย Agent สามารถเข้าถึงเนื้อหาเหล่านี้ได้ ทำให้การพัฒนาราบรื่นขึ้น มันทำให้การพัฒนาฮาร์ดแวร์ใกล้เคียงกับการพัฒนาซอฟต์แวร์บริสุทธิ์มากขึ้น พื้นฐานสามารถอ่านและเรียกใช้ได้ ความต้านทานในการปรับปรุงในสถานที่จริงจะน้อยลง
การเปิดซอร์สโค้ดสำหรับเราไม่ใช่แค่ทางเลือกทางเทคนิค เราหวังว่านักเรียน ผู้ประกอบอาชีพ และคนในอุตสาหกรรมอื่นๆ จะสามารถเข้าร่วมในหุ่นยนต์ที่มีกายภาพ (Embodied Intelligence) ได้ด้วยต้นทุนที่ค่อนข้างต่ำ
การสอนตัวอย่างน้อย ไม่ใช่การฝึกฝนน้อย
LoopMaster กล่าวถึง "การสอนตัวอย่างน้อย" ซ้ำๆ ในการสัมภาษณ์ การสอนตัวอย่างน้อยทั่วไปคือการนำเส้นทางการทำงานของมนุษย์เป็นข้อมูล監督 ใส่เข้าไปในการเรียนรู้模仿 (Imitation Learning) หรือโมเดล Visual Language Action (VLA) เพื่อฝึกฝน และสุดท้ายให้โมเดลอนุมาน การสอนตัวอย่างน้อยที่ทีมพูดถึงตอนนี้แตกต่างออกไป
สิ่งที่พวกเขาต้องจัดการคือพื้นที่ร้านค้าที่มีโครงสร้างค่อนข้างชัดเจน ตำแหน่งของตู้สินค้าค่อนข้างคงที่ การหยิบสินค้าหนึ่งแถวมีลักษณะคล้ายกัน ก่อนอื่นให้บันทึกเส้นทางหนึ่งเส้นทางให้หุ่นยนต์ เมื่อฐานเปลี่ยนตำแหน่ง แขนกลอาจยังใช้การเคลื่อนไหวที่คล้ายกันได้ มันจะรวมงานที่คล้ายกันเป็นทักษะ (Skill) และส่งให้ Agent จัดการ
ตรรกะของเส้นทางนี้เข้าใจได้ง่าย หากไม่มีการติดตั้ง ก็ไม่มีข้อมูลจริง หากไม่มีข้อมูลจริง การฝึกฝนโมเดล End-to-End ในภายหลังก็เป็นไปไม่ได้ ให้ระบบที่ฉลาดพอสมควรแต่ทำงานได้เข้าไปในสถานที่จริงก่อน แล้วค่อยให้ข้อมูลค่อยๆ เติบโตขึ้น
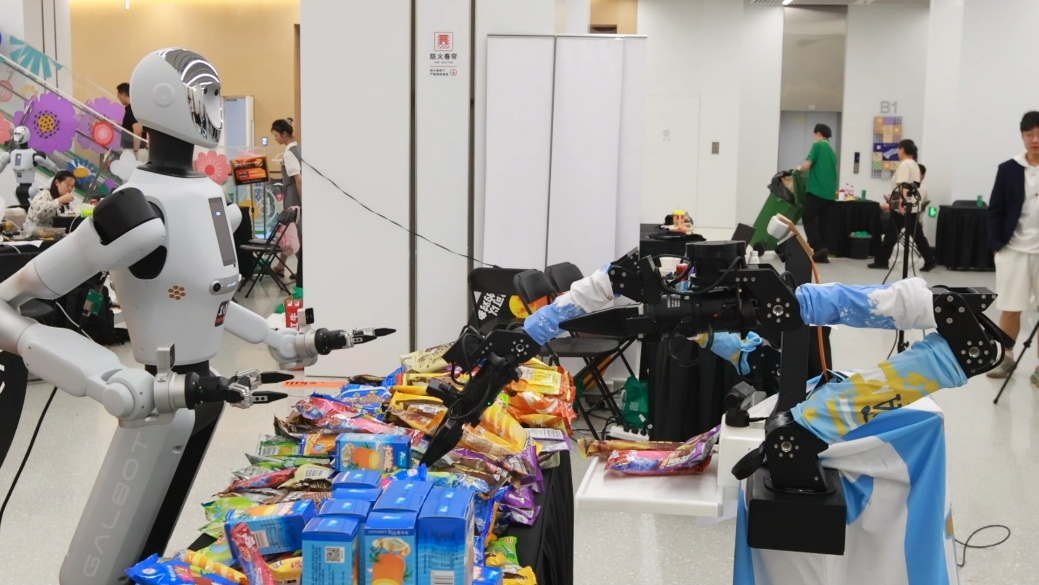
พนักงานขายไซเบอร์, Demo การเติมสินค้า
การสอบสวน Beating: "การสอนตัวอย่างน้อย" ที่คุณพูด แตกต่างจากการสอนตัวอย่างน้อยทั่วไปในหุ่นยนต์ที่มีกายภาพอย่างไร?
โจวเหยียนเหวิน: การสอนตัวอย่างน้อยที่เราพูด กับการสอนตัวอย่างน้อยแบบใช้การเรียนรู้เป็นคนละเรื่องกัน ในการเรียนรู้模仿แบบดั้งเดิม มนุษย์จะใช้เส้นทางผู้เชี่ยวชาญจำนวนน้อยเป็นสัญญาณ監督 ใส่เข้าไปในเครือข่ายเช่น ACT หรือ VLA เพื่อฝึกฝน สุดท้ายได้โครงข่ายประสาทเทียม (Neural Network) แล้วนำไปอนุมาน
ตอนนี้เรากำลังบันทึกวิถีการเคลื่อนที่ แต่ไม่ได้นำวิถีเหล่านี้ไปใช้ฝึกโดยตรง ตัวอย่างเช่น ชั้นวางสินค้าในซูเปอร์มาร์เก็ตเป็นโครงสร้างที่ค่อนข้างแน่นอน เมื่อมีวิถีการสอนสำหรับชั้นวางหนึ่งแถวแล้ว ตอนหยิบสินค้าชิ้นแรกจากแถวนั้น หุ่นยนต์จะเคลื่อนที่จากตำแหน่งนี้ ตอนหยิบสินค้าชิ้นที่สอง ฐานจะขยับเล็กน้อย แต่แขนกลยังคงสามารถทำงานตามวิถีที่ใกล้เคียงกันได้
ตอนนี้เราไม่ได้มุ่งเน้นการสรุปทั่วไปในพื้นที่ต่อเนื่อง แต่ในพื้นที่ไม่ต่อเนื่อง เราจัดระเบียบตำแหน่งที่ค่อนข้างคงที่ให้เป็นโปรแกรมที่มีโครงสร้าง จากนั้นห่อหุ้มการกระทำที่คล้ายกันเป็นทักษะ ให้ Agent จัดการ
Dongcha Beating: แบบนี้จะทำให้มันปรับตัวเข้ากับร้านค้าปลีกประเภทต่างๆ ได้ยากไหม?
Zou Yanwen: จะมีข้อจำกัด แต่ผมคิดว่าโมเดล end-to-end ที่เราเห็นในตอนนี้ก็มีปัญหานี้เหมือนกัน พวกมันต้องเก็บข้อมูลในสภาพแวดล้อมเฉพาะ แล้วทำการฝึกซ้ำและปรับปรุง เมื่อแสงเปลี่ยนไป หรือเปลี่ยนถุงมันฝรั่ง Lay's เป็นขวด Pepsi-Cola ก็ทำให้เกิดการเปลี่ยนแปลง
สิ่งที่เราอยากทำคือใช้กรอบงาน Agent เพื่อทำให้ระบบทำงานก่อน มันอาจดูงุ่มง่ามกว่า แต่เมื่อนำไปใช้งานจริง การโต้ตอบระหว่างผู้ใช้กับหุ่นยนต์แต่ละครั้งจะกลายเป็นข้อมูลของสภาพแวดล้อมนั้น วิถีของผู้เชี่ยวชาญเหล่านี้สามารถสนับสนุนการปรับปรุงโมเดล end-to-end ในภายหลังได้
Dongcha Beating: ใครจะเป็นคนสอนหุ่นยนต์? ทำไมต้องสร้างวงจรการพัฒนาตนเองของ Agent?
Zou Yanwen: เป็นไปไม่ได้ที่จะส่งวิศวกรไปประจำทุกสาขา เฉพาะเมื่อผู้จัดการร้านหรือพนักงานสามารถเรียนรู้ที่จะสอนหุ่นยนต์ทำงานในสภาพแวดล้อมของตัวเองได้ เหมือนกับการเรียนรู้ใช้พัดลมไฟฟ้า จึงจะสามารถเก็บข้อมูลใหม่ในสถานการณ์จริงได้
การโต้ตอบด้วยภาษาธรรมชาติและ Agent Loop ถูกออกแบบมาเพื่อสิ่งนี้ แนวคิดของเราคือลดส่วนที่มนุษย์ต้องเข้ามาเกี่ยวข้องให้น้อยที่สุด ให้ Agent สะท้อน ปรับเปลี่ยน และจัดสรรทักษะต่างๆ เพื่อทำงานให้สำเร็จ ตอนนี้ยังเป็นกรอบงานที่กำลังถูกปรับปรุง ไม่ใช่คำตอบที่ได้รับการยืนยันในวงกว้าง
Dongcha Beating: ในคำแนะนำเขียนว่า "ปรับปรุงพฤติกรรมการขายตามตัวชี้วัดยอดขาย" นี่หมายความว่าหุ่นยนต์นอกจากทำงานหนักแล้ว ยังต้องรับหน้าที่ขายสินค้าด้วยหรือ?
Zou Yanwen: ตัวชี้วัดยอดขายที่พูดถึงนี้ ไม่ได้หมายความว่ามันต้องไปขายของ ในเครือข่ายค้าปลีก การจัดการห่วงโซ่อุปทานมีความสำคัญอยู่แล้ว และมีข้อมูลยอดขายจากระบบหลังบ้าน เมื่อหุ่นยนต์เข้ามาทำงานหน้าร้าน ข้อมูลยอดขายของร้าน ปริมาณลูกค้าในช่วงเร่งด่วนเช้า-เย็น การจัดเรียงสินค้าบนชั้น และบันทึกการเติมสินค้า จะกลายเป็นส่วนหนึ่งที่มันใช้เข้าใจสภาพแวดล้อม
ข้อมูลเหล่านี้สามารถส่งกลับไปยังระบบหลังบ้านเพื่อใช้ในการปรับปรุงการจัดหาและการจัดวางสินค้า ลดปัญหาสินค้าขาดสต็อกหรือสินค้าใกล้หมดอายุ สิ่งที่มันทำยังคงเป็นงานหน้าร้าน เพียงแต่บันทึกที่เกิดขึ้นระหว่างการทำงานสามารถนำไปใช้ในวงจรการดำเนินงานของร้านค้าได้
40% ของบัญชี และสิ่งที่ยังคงเป็นหน้าที่ของคนในร้าน
เมื่อหุ่นยนต์เข้ามาในสภาพแวดล้อมค้าปลีก สิ่งที่ถูกนำมาคำนวณบ่อยที่สุดคือค่าแรง LoopMaster เคยให้การประมาณการว่า "ต้นทุนการขายลดลง 40%" แต่ทีมงานก็ยอมรับว่าตัวเลขนี้ตั้งอยู่บนสมมติฐานที่ว่าหุ่นยนต์หนึ่งตัวมีความเสถียรเพียงพอและสามารถทำงานได้ในระยะยาวโดยต้องการการบำรุงรักษาจากคนน้อย
สิ่งที่คำนวณได้ยากกว่าคือคน ในตอนนี้ พวกเขาต้องการมอบหมายงานต่างๆ เช่น การขนขึ้น-ลงสินค้า การหยิบสินค้า และการเติมสินค้าให้กับเครื่องจักร ในอนาคตอันไกล พวกเขาไม่ปฏิเสธว่าหุ่นยนต์อาจเข้ามาแทนที่แรงงานคนได้มากขึ้น แต่เมื่อพูดถึงการจัดการกับการสื่อสารระหว่างคน พวกเขาก็เห็นว่านี่คือสิ่งที่คนไม่สามารถถูกแทนที่ด้วยเครื่องจักรได้
Dongcha Beating: ตัวเลข "ลดต้นทุนการขาย 40%" มาจากไหน?
Xie Jun: การประมาณการของเราเปรียบเทียบต้นทุนการซื้อหุ่นยนต์หนึ่งตัว ค่า Token รายวัน ค่าไฟฟ้า และค่าบำรุงรักษาเล็กน้อย กับค่าแรงของพนักงานร้านสองคน โดยคำนวณตามระยะเวลาคืนทุนสองปี ได้ผลลัพธ์ว่าต้นทุนแรงงานขายของร้านค้าแบบดั้งเดิมลดลงประมาณ 40%
Dongcha Beating: หุ่นยนต์ก็ต้องการวิศวกรในการบำรุงรักษา ปัญหาที่ผู้จัดการร้านและพนักงานร้านแก้ไม่ได้ ต้นทุนการบำรุงรักษา การส่งซ่อม และการควบคุมด้วยคนถูกนำมาคำนวณหรือไม่?
Xie Jun: ตัวเลขนี้ตั้งอยู่บนสมมติฐานว่าผลิตภัณฑ์สุดท้ายมีความเสถียรตามที่คาดหวัง ก่อนที่จะทำการ商业化จริง เราต้องแก้ไขปัญหาต่างๆ เช่น มอเตอร์ ชุดสายไฟ การหลีกเลี่ยงสิ่งกีดขวาง และการติดขัดให้ได้มากที่สุด ก่อนอื่นต้องบรรลุตัวชี้วัดที่สามารถทำงานต่อเนื่องเป็นเวลานานโดยไม่ต้องมีคนเข้ามาเกี่ยวข้อง จากนั้นจึงค่อยพูดถึงการประมาณการประเภทนี้
การบำรุงรักษาจะมีอยู่แน่นอน ในกรณีที่เกิดข้อบกพร่องร้ายแรง อาจต้องให้วิศวกรเข้าไปจัดการในพื้นที่หรือส่งซ่อม หากตัวเครื่องมีโมดูลาร์เพียงพอและโครงสร้างเรียบง่าย ก็สามารถจัดทำคู่มือการซ่อมแซมได้ ในอนาคตหากมีการติดตั้งหุ่นยนต์จำนวนมาก อาจเกิดบริการซ่อมแซมเหมือนกับการซ่อมโทรศัพท์หรือคอมพิวเตอร์ เราหวังว่าจะลดต้นทุนการบำรุงรักษาให้ต่ำที่สุดเท่าที่จะเป็นไปได้
Dongcha Beating: ในร้านค้าปลีกในอุดมคติ คนและเครื่องจักรทำหน้าที่อะไร?
Zou Yanwen: จะดำเนินการเป็นขั้นตอน ขั้นแรกคือการขนขึ้น-ลงสินค้าอย่างแน่นอน หลังจากนั้นสามารถขยายไปถึงการหยิบสินค้าจากคลัง การสื่อสารบางส่วนกับลูกค้า หรือการรวมหุ่นยนต์ต่างๆ และความสามารถ AI เข้าด้วยกัน ต่อไปอีกคือการช่วยเหลือในการจัดการการดำเนินงานโดยอิงจากบริบทและตัวชี้วัดการขายที่สะสมไว้ในร้านค้า
การสังเกตการณ์ Beating: เมื่อลูกค้าทั่วไปเดินเข้าร้านที่มีหุ่นยนต์ จิตใจของพวกเขาจะเป็นอย่างไร? พวกเขาจะเชื่อใจมันหรือไม่?
เซี่ย จุน: ในตอนแรกอาจรู้สึกแปลกใหม่และสนุก แต่ก็ไม่จำเป็นต้องเชื่อใจมันทันที แต่ถ้าในอนาคตทุกร้านมีหุ่นยนต์ ผู้คนจะค่อยๆ ชิน
ตอนนี้มีสถานการณ์ที่หุ่นยนต์ขายไอศกรีมแล้ว มันอาจสร้างแบรนด์ของตัวเองได้ เช่น ร้านอาหารที่ใช้หุ่นยนต์ทั้งหมด เครื่องดื่มและขนมทำโดยหุ่นยนต์ ถ้าสินค้าอร่อยและหาซื้อที่อื่นไม่ได้ ลูกค้าอาจไม่มองว่ามันเป็นแค่เครื่องมือแทนที่แรงงานคน
จากมุมมองของผู้ประกอบการ หุ่นยนต์อาจมีข้อได้เปรียบในด้านสุขอนามัย ต้นทุนแรงงาน และการจัดการสต็อก ช่วยลดการหมดอายุและสูญเสียอาหารที่ไม่จำเป็นในร้าน
การสังเกตการณ์ Beating: คุณเห็นด้วยหรือไม่ว่า "การแทนที่แรงงานคน" เป็นตรรกะทางธุรกิจที่ตรงที่สุดของหุ่นยนต์? งานใดบ้างที่ยังต้องให้คนทำ?
เซี่ย จุน: การสื่อสารระหว่างบุคคล การอยู่เป็นเพื่อนที่ราบรื่น และความอบอุ่น หุ่นยนต์ในปัจจุบันยังตอบสนองได้ยาก
ในระยะยาว ถ้าหุ่นยนต์ควบคุมได้นุ่มนวลพอและสมองฉลาดพอ การแทนที่แรงงานคนทั้งหมดก็ไม่ใช่เรื่องที่คาดหวังไม่ได้ แต่ในบางสถานการณ์ที่ละเอียดอ่อน การดำเนินการจะช้าลง
การสังเกตการณ์ Beating: โมเดลขนาดใหญ่และตัวหุ่นยนต์เองก็อัปเดตเร็วมาก ผู้ค้าซื้อหุ่นยนต์โดยหวังคืนทุนในสองปี ปีที่สองจะเจอปัญหาฮาร์ดแวร์เก่าและต้องเปลี่ยนรุ่นหรือไม่?
เซี่ย จุน: การเปลี่ยนรุ่นฮาร์ดแวร์ย่อมเกิดขึ้น เช่นเดียวกับคอมพิวเตอร์และโทรศัพท์ที่อัปเดตหลังจากไม่กี่ปี เราไม่สัญญาว่าหุ่นยนต์ตัวหนึ่งจะทำงานได้ดี 30 ปี เป้าหมายที่สมจริงคือ 5 ถึง 10 ปี
การอัปเดตในระยะสั้น 1-2 ปีจะทำให้เกิดค่าเสื่อมราคา ดังนั้นในการออกแบบผลิตภัณฑ์ เราจะพยายามให้มอเตอร์ข้อต่อและชิ้นส่วนโครงสร้างสามารถใช้ซ้ำในรุ่นถัดไปได้ เราหวังให้การอัปเดตสมองเร็วกว่าการอัปเดตตัวหุ่นยนต์ ซอฟต์แวร์สามารถอัปเกรดออนไลน์ได้ อาจเป็นเวอร์ชันทุกสองสามสัปดาห์ หรือหลายเวอร์ชันในหนึ่งเดือน ส่วนตัวหุ่นยนต์จะพยายามให้ใช้งานได้ทั่วไปในระยะเวลานาน
เซี่ย จุน ยกตัวอย่างหุ่นยนต์ G1 ของ Unitree เชื่อว่ารูปแบบตัวหุ่นยนต์ทั่วไปอาจยังมีคุณค่าในการใช้งานหลังจาก 1-2 ปี สำหรับ LoopMaster พวกเขาหวังว่าหุ่นยนต์ที่ขายออกไปแรกๆ ไม่จำเป็นต้องเปลี่ยนทั้งหมดทุกครั้งที่มีการอัปเดตอัลกอริทึม
วางตัวหุ่นยนต์ในร้านก่อน แล้วค่อยพูดถึงคูเมือง
แตกต่างจากทีมสตาร์ทอัพหลายแห่งที่มักพูดถึง "เรื่องใหญ่โต" LoopMaster ตอบอย่างจริงใจ เซี่ย จุน บอกตรงๆ ว่าสิ่งที่พวกเขาสามารถอธิบายได้ในตอนนี้คือตัวหุ่นยนต์ต้นทุนต่ำ กรอบการพัฒนาตนเองของ Agent ที่กำลังปรับปรุง และเส้นทางที่หวังจะเข้าสู่สถานการณ์จริงและสะสมข้อมูลได้เร็วกว่าโซลูชันแบบ end-to-end
สมาชิกในทีมล้วนเป็นคนรุ่น 00 หลัง ซึ่งยอมรับว่าขาดประสบการณ์ในด้านห่วงโซ่อุปทานออฟไลน์ที่ซับซ้อนและธุรกิจ B2B การแข่งขันสามารถนำต้นแบบขึ้นเวทีได้ แต่การปรับใช้ในร้านค้าปลีกจริงต้องเผชิญกับการจัดซื้อ การบริการหลังการขาย การตัดสินใจของลูกค้า ความน่าเชื่อถือ ห่วงโซ่อุปทาน และเงินทุน ทุกอย่างดำเนินไปช้ากว่าการนำเสนอ
Dongcha Beating: เมื่อเผชิญกับบริษัทใหญ่ที่成熟และผู้ผลิตหุ่นยนต์ คุณคิดว่าจุดแข็งที่ป้องกันคู่แข่งของคุณคืออะไร?
Xie Jun: ข้อได้เปรียบในระยะนี้ ประการแรกคือต้นทุนตัวหุ่นยนต์ที่ต่ำ ประการที่สองคือกรอบการพัฒนาตนเองของ Agent ที่ค่อนข้างใหม่นี้ ประการที่สามคือ หากสามารถเข้าสู่สถานการณ์จริงได้ก่อน ก็จะสามารถเก็บข้อมูลจากการทำงานจริง ปฏิสัมพันธ์กับผู้ใช้ และกระบวนการเชิงพาณิชย์ได้เร็วขึ้น
แต่สำหรับจุดแข็งที่ป้องกันคู่แข่งในเชิงพาณิชย์ที่ชัดเจน เรายังไม่ได้คิดให้ชัดเจนทั้งหมด เราหวังว่าจะพัฒนาความสามารถเหล่านี้ก่อน แล้วค่อยค้นหาสิ่งที่มีคุณค่าอย่างแท้จริงระหว่างการปรับใช้
Dongcha Beating: คุณทุกคนเป็นคนรุ่น 00 หลัง เมื่อต้องเผชิญกับร้านค้าออฟไลน์ ห่วงโซ่อุปทาน และสถานการณ์การบริโภค คุณจะขาดประสบการณ์หรือไม่? เคยเจออุปสรรคอะไรบ้าง?
Xie Jun: ใช่ครับ ในระยะนี้ทีมล้วนเป็นคนรุ่น 00 หลัง ขาดประสบการณ์ด้านการค้าและ B2B ค่อนข้างมาก หากจะทำเชิงพาณิชย์จริงในภายหลัง อาจต้องดึงดูดหุ้นส่วนเชิงพาณิชย์ที่มีประสบการณ์ และเรียนรู้จากคนที่เคยทำสิ่งเหล่านี้ในอุตสาหกรรม
Dongcha Beating: ในอนาคต สิ่งที่จะเกิดขึ้นในสถานการณ์ออฟไลน์จะเป็นหุ่นยนต์มนุษย์รูปแบบทั่วไป หรือหุ่นยนต์เฉพาะทางที่ออกแบบสำหรับงานเฉพาะ?
Xie Jun: ผมคิดว่าทั้งสองแบบจะมี หุ่นยนต์มนุษย์รูปแบบทั่วไปเหมาะกับสถานการณ์มากกว่า แต่การใช้พลังงาน ความซับซ้อน และความเสถียร อาจไม่ดีกว่าหุ่นยนต์เฉพาะทาง หุ่นยนต์มนุษย์จะมีความสวยงามในการมองเห็นมากกว่า
สำหรับสถานการณ์เช่นร้านค้าอัตโนมัติ ระบบกึ่งมนุษย์ที่มีความสามารถในการเคลื่อนที่และส่วนบนของร่างกายที่สามารถทำงานได้ อาจเพียงพอแล้ว ไม่จำเป็นต้องแบกรับความซับซ้อนทั้งหมดเพื่อให้เหมือนมนุษย์
Dongcha Beating: ต่อไปมีแผนเวลาสำหรับการนำผลิตภัณฑ์ลงสู่ตลาด การระดมทุน และการขยายตัวอย่างไร?
Xie Jun: หลังการแข่งขัน เราได้มีการแลกเปลี่ยนและความร่วมมือที่ลึกซึ้งกับ Tanyue ตัวหุ่นยนต์ในฐานะอุปกรณ์ห้องปฏิบัติการและงานวิจัย การดำเนินการจะค่อนข้างเร็ว เราคาดว่าภายในหนึ่งเดือนอาจมีคำสั่งซื้อบางส่วนออกไป
แต่การปรับใช้ที่มุ่งสู่สถานการณ์เชิงพาณิชย์จริง ระยะเวลายังไม่สามารถกำหนดได้ในตอนนี้ ทีมยังคงปรับแต่งโครงการ และกำลังหาทรัพยากร การลงทุน และคำแนะนำจากอุตสาหกรรม เพื่อพัฒนาเส้นทางเชิงพาณิชย์ต่อไป
อย่าให้ทุกบริษัทกลายเป็นห้องทดลองใหม่
เมื่อพูดถึงฟองสบู่ในการสัมภาษณ์ โจวเหยียนเหวินมองว่าฟองสบู่ของ embodied intelligence ในตอนนี้รุนแรงกว่าฟองสบู่ของ Large Language Model (LLM) เสียอีก เขากล่าวว่า LLM อย่างน้อยก็มีคนจ่ายค่าสมัครสมาชิกแล้ว แต่ในด้าน embodied manipulation หุ่นยนต์ที่ใช้การเรียนรู้เป็นหลักจำนวนมากยังไม่เข้าสู่สถานการณ์การใช้งานจริง หากคำนวณตาม Price-to-Sales Ratio (P/S) ฟองสบู่กลับยิ่งใหญ่กว่า
ในระยะนี้ การวิจัย embodied intelligence แน่นอนว่าสำคัญ แต่เขาเห็นว่าเราไม่จำเป็นต้องมี Neo Lab มากมายขนาดนั้น บริษัทหนึ่งๆ ต้องตอบคำถามที่พื้นฐานกว่าเสมอ: มันทำงานในสถานการณ์ใด และสถานการณ์นั้นจะสนับสนุนให้มันพัฒนาความสามารถที่แข็งแกร่งขึ้นได้หรือไม่
ทีมงานสุดท้ายก็พากลับมาที่โอเพนซอร์ส ในช่วงสองปีที่ผ่านมา พวกเขาสร้างหุ่นยนต์ต้นแบบขึ้นมา และยินดีที่จะเปิดเผยให้นักเรียนและนักพัฒนา รวมถึงผู้ที่มีพื้นฐานด้านการออกแบบ ศิลปะ และภาษาจีนวรรณกรรมได้มีส่วนร่วม Embodied intelligence จะไม่เติบโตแค่ในบทความโมเดลและข่าวการระดมทุนเท่านั้น มันยังต้องถูกติดตั้ง สอน ซ่อมแซม และทำงานร่วมกับผู้คนในร้านค้าจริง
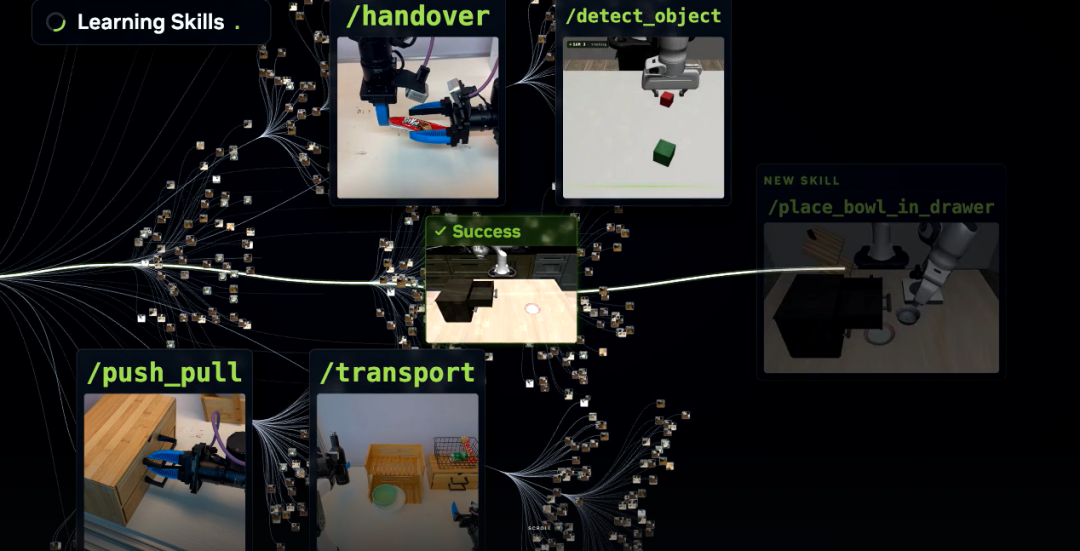
Skills เติบโตด้วยตัวเอง
Beating: คุณคิดว่าฟองสบู่ใดน่าจะเกิดขึ้นต่อไปใน embodied intelligence?
โจวเหยียนเหวิน: ฉันไม่คิดว่าฟองสบู่ของมันจะเล็กกว่า LLM LLM อย่างน้อยก็มีคนจ่ายค่าสมัครสมาชิกแล้ว ในด้าน embodied manipulation หุ่นยนต์ที่ใช้การเรียนรู้เป็นหลักจำนวนมากยังไม่เข้าสู่สถานการณ์การใช้งานจริง หากคำนวณตาม P/S ตัวส่วนเล็กมาก ฟองสบู่กลับอาจใหญ่กว่า
ในอีกไม่ช้า ทุกคนคงคาดหวังว่าเมื่อข้อมูลสะสมมากขึ้น กลยุทธ์ end-to-end จะมีความสามารถที่แข็งแกร่งขึ้น แต่ต้องระวังอย่าให้ทุกบริษัทกลายเป็น Neo Lab ทีมสตาร์ทอัพแต่ละทีมต้องคิดให้ชัดเจนเกี่ยวกับสถานการณ์การใช้งานของตัวเอง และว่าสถานการณ์นั้นจะสนับสนุนให้มันไปถึงความสามารถ end-to-end ที่ต้องการได้หรือไม่
Beating: ทำไมคุณถึงบอกว่าตอนนี้จุดสนใจของอุตสาหกรรมที่มีต่อ embodied intelligence นั้นแคบเกินไป?
โจวเหยียนเหวิน: หุ่นยนต์ดั้งเดิมมีโมดูลที่ซับซ้อน เช่น การรับรู้ การตัดสินใจ และการควบคุม ซึ่งแต่ละส่วนเป็นสาขาการวิจัยที่แยกกัน วันนี้เมื่อทุกคนถกเถียงกันเรื่อง World Model, VLA หรือกลยุทธ์ระดับต่ำ มักจะจ้องมองแค่บล็อกไม่กี่ชิ้นในหอคอยบล็อกเดียว
ปัญหาเหล่านี้สำคัญแน่นอน แต่ถ้าต้องการให้หุ่นยนต์ใช้งานได้จริง ทั้งตัวหุ่นยนต์และอัลกอริทึมต้องพัฒนาต่อไป ต้องเลือกชิ้นส่วนที่ผลิตจำนวนมาก ต้องสร้าง Agent Loop และต้องทำทั้งวิธีที่ใช้การเรียนรู้และไม่ใช้การเรียนรู้ กลยุทธ์ระดับต่ำอาจใหญ่ขึ้นเรื่อยๆ ในอนาคต จนกลืนโมดูลอื่นๆ แต่สิ่งที่สำคัญกว่าตอนนี้คือการสร้างทั้งอาคารให้เสร็จก่อน
การวิเคราะห์ Beating: ทำไมคุณถึงยืนหยัดในการใช้โอเพนซอร์ส และคุณหวังให้คนแบบไหนเข้ามาในอุตสาหกรรมนี้?
เซี่ย จุน: ผมและเผิงตงใช้เวลาสองปีในการสร้าง Ontology แต่ก็ยังเต็มใจที่จะเปิดเป็นโอเพนซอร์ส เพราะเราหวังว่าจะดึงดูดนักศึกษา ผู้ประกอบการ และคนจากอุตสาหกรรมอื่นๆ ให้เข้ามามีส่วนร่วม ด้วยความช่วยเหลือของ AI และการเขียนโปรแกรมแบบ Agent คนที่ไม่มีพื้นฐานทางเทคนิคที่ลึกซึ้งก็สามารถใช้หุ่นยนต์ได้เร็วขึ้นและมีส่วนร่วมในการสำรวจ
ตอนนี้เดโมของหุ่นยนต์ที่มีกายภาพอัจฉริยะหลายตัวเริ่มมีความคล้ายคลึงกัน อุตสาหกรรมต้องการแนวคิดใหม่ๆ คนที่ทำงานด้านศิลปะหรือวรรณคดีจีนอาจนำความเข้าใจที่แตกต่างจากคนที่มีพื้นฐานทางเทคนิคล้วนๆ มาให้ เราเคยพูดในงาน Hackathon ว่าเราหวังว่าเจ้าของธุรกิจขนาดเล็กที่ไม่มีความรู้ด้านเทคนิคก็สามารถใช้หุ่นยนต์ในราคาที่ต่ำ เพื่อให้มันทำงานเป็นพนักงานขายบางส่วน นี่คือความตั้งใจเดิมของเราในการทำโอเพนซอร์สและลดอุปสรรคในการเข้าถึง
และขอขอบคุณ Tan Yue ที่ให้โอกาสทีมได้แสดงและร่วมมือ เราหวังว่าโครงการจะเดินหน้าต่อไป และหวังว่าอุตสาหกรรมทั้งหมดจะมีมุมมองใหม่ กระบวนทัศน์ใหม่ และสถานการณ์ที่แก้ปัญหาได้จริงมากขึ้น
การวิเคราะห์ Beating: คุณมองอย่างไรกับแนวโน้มที่ VC เข้ามาในมหาวิทยาลัย สนับสนุนให้นักศึกษาและอาจารย์ออกมาสร้างธุรกิจ รวมถึงเทรนด์ที่เรียกว่า Neo Lab?
โจว เหยียนเหวิน: ผมไม่แน่ใจว่าจะพูดได้ง่ายๆ ว่ามันเป็นสิ่งที่ดีหรือไม่ดี ความจริงก็คือ ระบบมหาวิทยาลัยยากที่จะรองรับเงินทุนและพลังการคำนวณจำนวนมากที่จำเป็นสำหรับการวิจัยเชิงลึกด้าน Deep Learning สำหรับอาจารย์บางคน การออกมาสร้างธุรกิจ ร่วมมือกับบริษัท หรือสร้างองค์กรแบบ Neo Lab อาจเป็นวิธีหนึ่งในการได้รับทรัพยากร
แต่มันก็อาจนำมาซึ่งปัญหา เช่น การประเมินมูลค่าที่กลับหัวระหว่างตลาดระดับหนึ่งและสอง หรือการระดมทุนก้อนใหญ่ในรอบแรก บางทีงานวิจัยบางอย่างอาจต้องการเงินจำนวนมาก แต่มันอาจไม่จำเป็นต้องมีคนจำนวนมาก วิธีการที่องค์กรวิจัยได้รับทรัพยากร กับวิธีที่บริษัทถูกกำหนดราคาในตลาด ท้ายที่สุดแล้วไม่ใช่ปัญหาเดียวกัน
วาดพื้นก่อน
ภาพยนตร์ปี 2016 เรื่อง "The Founder" เล่าเรื่องราวว่า McDonald's เปลี่ยนจากร้านอาหารแห่งหนึ่งเป็นบริษัทแฟรนไชส์ได้อย่างไร ในตอนต้นของเรื่อง พนักงานขายเครื่องปั่นมิลค์เชค เรย์ คร็อค ได้พบกับพี่น้องตระกูลแมคโดนัลด์ที่ซานเบอร์นาดิโน รัฐแคลิฟอร์เนีย พี่น้องทั้งสองอธิบาย "ระบบบริการด่วน" ของพวกเขาให้เขาฟัง จากนั้นบนพื้นที่ว่าง พวกเขาใช้ชอล์กวาดตำแหน่งห้องครัว จุดรับอาหาร หม้อทอด และจุดที่พนักงานต้องหมุนตัว ให้พนักงานจำลองการรับออเดอร์ ใส่ถุง และส่งมอบซ้ำแล้วซ้ำเล่า จนกระทั่งสายการผลิตนี้ราบรื่นขึ้น
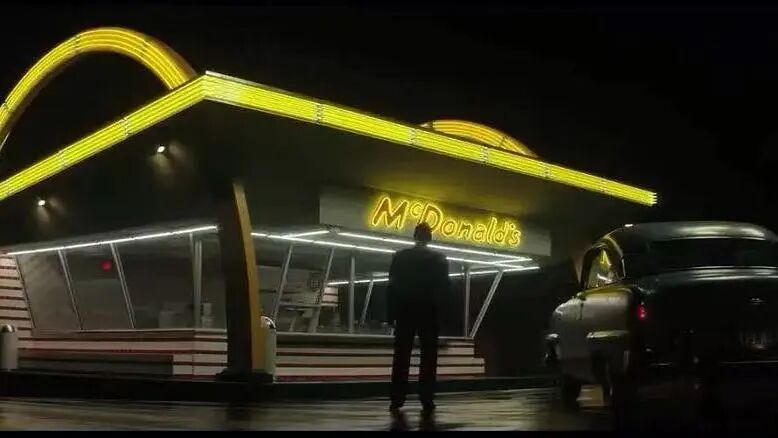
ภาพนิ่งจากภาพยนตร์ "The Founder"
ก่อนหน้านี้มีคนจำได้ว่าร้านไหนมีคนที่ชอบเดินอ้อมเสมอ ใครจะชนใครตอนรับอาหาร ท่าทางไหนจะทำให้ลูกค้ารอนานขึ้นครึ่งนาที จากนั้นจึงมีแบบแปลนที่รวบรวมประสบการณ์ของหลายคน กลายเป็นการกระทำที่คนรุ่นหลังสามารถทำตามได้
ใน "The Founder" สิ่งที่เกิดขึ้นต่อมาเป็นอีกเรื่องหนึ่ง เมื่อกระบวนการกลายเป็นธุรกิจที่สามารถทำซ้ำได้ ใครเป็นเจ้าของมาตรฐาน ใครเป็นเจ้าของพื้นที่ และใครเป็นเจ้าของแบรนด์ สิ่งต่างๆ ก็ไม่ได้เกี่ยวข้องแค่ในครัวอีกต่อไป
แน่นอนว่า LoopMaster ยังห่างไกลจากจุดนั้นมาก มันยังไม่ได้ติดตั้งในร้านจริง และคูเมืองเชิงพาณิชย์ก็ยังรอการพิสูจน์ แต่สิ่งนี้ทำให้คำตอบที่ไม่สมบูรณ์แบบในบทสัมภาษณ์มีความหมายมากขึ้น ข้อมูลจะถูกสะสมอย่างไร ใครจะรับผิดชอบข้อผิดพลาด ตัวชี้วัดยอดขายจะไม่ถูกหลอกโดยโปรโมชั่นและจำนวนลูกค้าได้อย่างไร ร้านแรกจะยอมเสียเวลาเรียนรู้มากแค่ไหน สิ่งเหล่านี้ไม่ใช่ปัญหาเล็กๆ ที่จะหายไปเองเมื่อนำเครื่องจักรเข้าไปในร้าน
ตอนนี้ LoopMaster มีบันทึกการทดสอบหลายร้อยออเดอร์จากสถานที่แข่งขัน ตาราง BOM ที่เปิดเผยต่อสาธารณะ ข้อต่อเอวที่ถูกตัดออกในรุ่นที่ห้า และวงจร Agent ที่รอการทดสอบ มันยังขาดพื้นอีกหนึ่งแผ่นในการไปถึงร้านจริง มีคนต้องขีดเส้นตรงนั้นก่อน
ลิงก์ต้นฉบับ
ยินดีต้อนรับสู่ชุมชนทางการของ BlockBeats:
กลุ่ม Telegram สมัครสมาชิก: https://t.me/theblockbeats
กลุ่ม Telegram พูดคุย: https://t.me/BlockBeats_App
บัญชี Twitter ทางการ: https://twitter.com/BlockBeatsAsia

 บทความที่เกี่ยวข้อง