การเขียนความเปิดกว้างลงในสังคมเครื่องจักร: OpenMind เชื่อมโยงจิตใจและความเป็นระเบียบเข้าด้วยกัน
นอกจากเอเจนต์ AI แล้ว หุ่นยนต์ที่ฝังอยู่ในร่างกายก็เป็นอีกหนึ่งสถานการณ์การประยุกต์ใช้งานหลักในยุค AI Morgan Stanley เคยคาดการณ์ไว้ในรายงานว่าตลาดหุ่นยนต์ฮิวแมนนอยด์ทั่วโลกคาดว่าจะมีมูลค่าเกิน 5 ล้านล้านดอลลาร์ภายในปี 2050
ด้วยการพัฒนาของ AI หุ่นยนต์จะค่อยๆ พัฒนาจากแขนกลในโรงงานไปเป็นอุปกรณ์คู่ใจในชีวิตประจำวัน โดยอาศัย AI ในการรับรู้และความเข้าใจ หรือแม้แต่ความสามารถในการตัดสินใจอย่างอิสระ ปัญหาคือหุ่นยนต์ในปัจจุบันเปรียบเสมือนกลุ่มหุ่นยนต์ "โง่" ที่ไม่สามารถสื่อสารกันได้ ผู้ผลิตแต่ละรายใช้ภาษาและตรรกะของตนเอง ซอฟต์แวร์ของแต่ละคนเข้ากันไม่ได้ และปัญญาประดิษฐ์ของแต่ละคนไม่สามารถแบ่งปันกันได้ เหมือนกับการซื้อ Xiaomi และ Tesla แต่พวกมันไม่สามารถประเมินสภาพถนนร่วมกันได้ นับประสาอะไรกับการทำงานให้สำเร็จ
OpenMind มุ่งมั่นที่จะเปลี่ยนแปลงสถานการณ์ "อิสระ" นี้ พวกเขาไม่ได้แค่สร้างหุ่นยนต์เท่านั้น พวกเขามุ่งมั่นที่จะสร้างระบบการทำงานร่วมกันที่หุ่นยนต์พูดภาษาเดียวกัน ปฏิบัติตามกฎเกณฑ์ชุดเดียวกัน และทำงานให้สำเร็จลุล่วงไปพร้อมกัน ยกตัวอย่างเช่น iOS และ Android ได้ผลักดันให้เกิดการเติบโตอย่างก้าวกระโดดของแอปพลิเคชันมือถืออัจฉริยะ ขณะที่ Ethereum ได้วางรากฐานร่วมกันสำหรับโลกของคริปโต OpenMind มุ่งมั่นที่จะสร้าง "ระบบปฏิบัติการ" และ "เครือข่ายการทำงานร่วมกัน" ที่เป็นหนึ่งเดียวสำหรับหุ่นยนต์ทั่วโลก กล่าวโดยสรุป OpenMind กำลังสร้างระบบปฏิบัติการสากลสำหรับหุ่นยนต์ ซึ่งช่วยให้หุ่นยนต์ไม่เพียงแต่รับรู้และดำเนินการได้เท่านั้น แต่ยังทำงานร่วมกันได้อย่างปลอดภัยและครอบคลุมในทุกสภาพแวดล้อม ผ่านการทำงานร่วมกันแบบกระจายศูนย์ ใครเป็นผู้สนับสนุนมูลนิธิแบบเปิดนี้? OpenMind ได้ระดมทุนรอบ Seed และ Series A มูลค่า 20 ล้านดอลลาร์สหรัฐ นำโดย Pantera Capital ที่สำคัญยิ่งกว่านั้น ขอบเขตและความสมบูรณ์ของเงินทุนได้นำองค์ประกอบสำคัญเกือบทั้งหมดของการแข่งขันนี้มารวมกัน ในด้านหนึ่ง มีผู้เล่นที่ยืนยาวในระบบนิเวศเทคโนโลยีและการเงินของตะวันตก ได้แก่ Ribbit, Coinbase Ventures, DCG, Lightspeed Faction, Anagram, Pi Network Ventures, Topology และ Primitive Ventures ซึ่งคุ้นเคยกับการเปลี่ยนแปลงกระบวนทัศน์ด้านการเข้ารหัสและโครงสร้างพื้นฐาน AI และสามารถนำเสนอแบบจำลอง เครือข่าย และประสบการณ์การปฏิบัติตามข้อกำหนดสำหรับ "เศรษฐกิจตัวแทน + อินเทอร์เน็ตเครื่องจักร" ได้ ในอีกแง่หนึ่ง มีแรงผลักดันทางอุตสาหกรรมจากตะวันออก ซึ่งก็คือห่วงโซ่อุปทานและระบบการผลิตที่ Sequoia China เป็นตัวแทน ซึ่งเข้าใจกระบวนการและอุปสรรคด้านต้นทุนที่เกี่ยวข้องกับการเปลี่ยนต้นแบบให้เป็นผลิตภัณฑ์ที่ปรับขนาดได้ พลังที่ผสานกันของทั้งสองแรงนี้ไม่เพียงแต่ช่วยให้ OpenMind ได้รับเงินทุนสนับสนุนเท่านั้น แต่ยังรวมถึงเส้นทางและทรัพยากรที่จำเป็นในการเปลี่ยนจากห้องปฏิบัติการไปสู่สายการผลิต จากซอฟต์แวร์ไปสู่การผลิตพื้นฐานอีกด้วยเส้นทางนี้ยังสอดคล้องกับตลาดทุนแบบดั้งเดิมอีกด้วย ในเดือนมิถุนายน 2568 เมื่อ KraneShares เปิดตัวกองทุน Global Humanoid and Embodied Intelligence Index ETF (KOID) บริษัทได้ใช้ Iris หุ่นยนต์ฮิวแมนนอยด์ที่ออกแบบร่วมกันโดย OpenMind และ RoboStore เพื่อตีระฆังเปิดตลาด Nasdaq และกลายเป็น "แขกหุ่นยนต์" คนแรกในประวัติศาสตร์ของตลาดหลักทรัพย์ที่ทำตามพิธีกรรมนี้สำเร็จ สิ่งนี้ไม่เพียงแต่สอดคล้องกับเรื่องราวทางเทคโนโลยีและการเงินเท่านั้น แต่ยังเป็นสัญญาณสาธารณะเกี่ยวกับการกำหนดราคาและการชำระราคาสินทรัพย์เครื่องจักรอีกด้วย ดังที่ Nihal Maunder หุ้นส่วนของ Pantera Capital กล่าวว่า "หากเราต้องการให้เครื่องจักรอัจฉริยะทำงานในสภาพแวดล้อมแบบเปิด เราจำเป็นต้องมีเครือข่ายอัจฉริยะแบบเปิด OpenMind กำลังทำเพื่อหุ่นยนต์ เช่นเดียวกับที่ Linux ทำเพื่อซอฟต์แวร์ และ Ethereum ทำเพื่อบล็อกเชน" ทีมจากห้องปฏิบัติการสู่สายการผลิต: Jan Liphardt ผู้ก่อตั้ง OpenMind เป็นรองศาสตราจารย์ที่มหาวิทยาลัยสแตนฟอร์ดและอดีตศาสตราจารย์ที่เบิร์กลีย์ เขาได้ทำการวิจัยเกี่ยวกับข้อมูลและระบบกระจายตัวมาอย่างยาวนาน และมีประสบการณ์อย่างกว้างขวางทั้งในแวดวงวิชาการและวิศวกรรมศาสตร์ เขาสนับสนุนการส่งเสริมการนำโอเพนซอร์สกลับมาใช้ใหม่ การแทนที่กล่องดำด้วยกลไกที่ตรวจสอบได้และตรวจสอบย้อนกลับได้ และการบูรณาการปัญญาประดิษฐ์ หุ่นยนต์ และการเข้ารหัสผ่านแนวทางสหวิทยาการ ทีมงานหลักของ OpenMind มาจากสถาบันต่างๆ เช่น OKX Ventures, Oxford Robotics Institute, Palantir, Databricks และ Perplexity ซึ่งครอบคลุมประเด็นสำคัญต่างๆ เช่น การควบคุมหุ่นยนต์ การรับรู้และการนำทาง การจัดตารางเวลาแบบมัลติโมดัลและ LLM ระบบแบบกระจาย และโปรโตคอลแบบออนเชน นอกจากนี้ ทีมที่ปรึกษาซึ่งประกอบด้วยผู้เชี่ยวชาญจากสถาบันการศึกษาและภาคอุตสาหกรรม (เช่น Steve Cousins หัวหน้าภาควิชาหุ่นยนต์ที่ Stanford, Bill Roscoe จาก Oxford Blockchain Center และ Alessio Lomuscio ศาสตราจารย์ด้าน Secure AI ที่ Imperial College) จะช่วยรับประกันความปลอดภัย การปฏิบัติตามข้อกำหนด และความน่าเชื่อถือของหุ่นยนต์
โซลูชันของ OpenMind: สถาปัตยกรรมสองชั้น ระบบเดียว
OpenMind ได้สร้างโครงสร้างพื้นฐานที่นำกลับมาใช้ใหม่ได้ ซึ่งช่วยให้หุ่นยนต์สามารถทำงานร่วมกันและแลกเปลี่ยนข้อมูลระหว่างอุปกรณ์ ผู้ผลิต และแม้แต่ข้ามพรมแดน:
ด้านอุปกรณ์: OM1 ระบบปฏิบัติการ AI ดั้งเดิมสำหรับหุ่นยนต์จริง ปิดวงจรทั้งหมดตั้งแต่การรับรู้ไปจนถึงการดำเนินการ ช่วยให้เครื่องจักรทุกขนาดและรูปร่างสามารถเข้าใจสภาพแวดล้อมและทำงานให้สำเร็จได้
ด้านเครือข่าย: สร้างเครือข่ายการทำงานร่วมกันแบบกระจายอำนาจที่เรียกว่า FABRIC เพื่อระบุตัวตน จัดสรรงาน และกลไกการสื่อสาร ช่วยให้หุ่นยนต์สามารถจดจำกันและกัน กำหนดงาน และแบ่งปันสถานะเมื่อทำงานร่วมกัน
การผสมผสาน "ระบบปฏิบัติการ + เลเยอร์เครือข่าย" นี้ทำให้หุ่นยนต์ไม่เพียงแต่สามารถทำงานได้อย่างอิสระเท่านั้น แต่ยังประสานงานกันภายในเครือข่ายการทำงานร่วมกันแบบรวมศูนย์ จัดเรียงกระบวนการและร่วมกันทำงานที่ซับซ้อนให้สำเร็จ
OM1: ระบบปฏิบัติการดั้งเดิมของ AI สำหรับโลกกายภาพ
เช่นเดียวกับที่โทรศัพท์ต้องใช้ iOS หรือ Android เพื่อเรียกใช้แอป หุ่นยนต์ก็ต้องการระบบปฏิบัติการเพื่อเรียกใช้โมเดล AI ประมวลผลข้อมูลเซ็นเซอร์ ตัดสินใจอนุมาน และดำเนินการ
OM1 ถูกสร้างขึ้นเพื่อจุดประสงค์นี้: ระบบปฏิบัติการดั้งเดิมของ AI สำหรับหุ่นยนต์ในโลกแห่งความเป็นจริง ช่วยให้หุ่นยนต์สามารถรับรู้ เข้าใจ วางแผน และทำงานให้สำเร็จในสภาพแวดล้อมที่หลากหลาย แตกต่างจากระบบควบคุมหุ่นยนต์แบบวงปิดแบบดั้งเดิม OM1 เป็นโอเพนซอร์ส แบบโมดูลาร์ และไม่ขึ้นกับฮาร์ดแวร์ สามารถทำงานได้หลากหลายรูปแบบ รวมถึงหุ่นยนต์ฮิวแมนนอยด์ สัตว์สี่ขา ล้อ และแขนหุ่นยนต์ OM1 แบ่งกระบวนการปัญญาประดิษฐ์หุ่นยนต์ออกเป็นสี่ขั้นตอนหลัก ได้แก่ การรับรู้ → ความจำ → การวางแผน → การปฏิบัติ OM1 แบ่งกระบวนการนี้ออกเป็นโมดูลาร์อย่างสมบูรณ์และเชื่อมโยงผ่านภาษาข้อมูลแบบรวมศูนย์ ทำให้สามารถสร้างความสามารถทางปัญญาที่ประกอบขึ้นได้ ใช้แทนกันได้ และตรวจสอบได้ สถาปัตยกรรม OM1
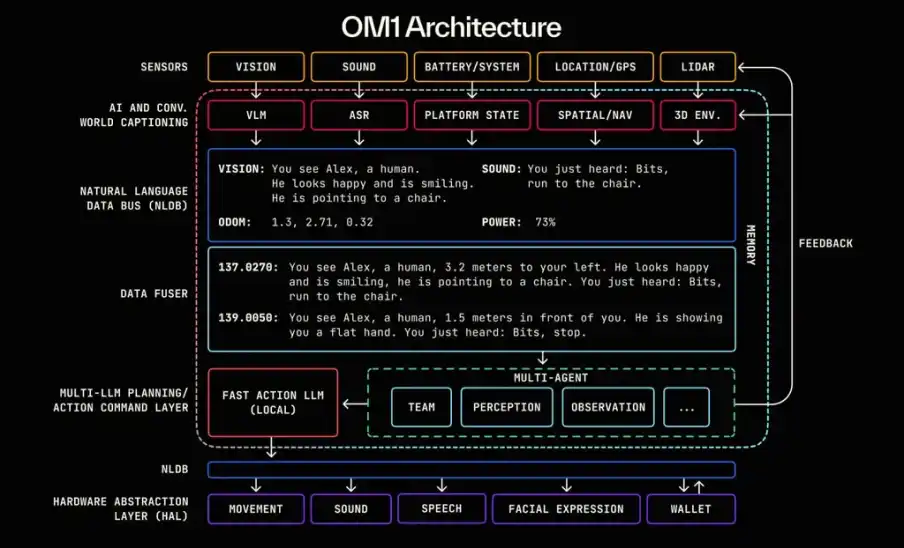
สถาปัตยกรรมของ OM1
โดยเฉพาะอย่างยิ่ง เลเยอร์ทั้งเจ็ดของ OM1 มีดังนี้:
เลเยอร์เซ็นเซอร์รวบรวมข้อมูล: กล้อง, LIDAR, ไมโครโฟน, สถานะแบตเตอรี่, GPS และอินพุตแบบมัลติโมดัลอื่นๆ
เลเยอร์ AI + World Captioning แปลข้อมูล: โมเดลมัลติโมดัลแปลงภาพ เสียง และสถานะเป็นคำอธิบายภาษาธรรมชาติ (เช่น "คุณเห็นใครบางคนโบกมือ")
บัสข้อมูลภาษาธรรมชาติส่งข้อมูล: การรับรู้ทั้งหมดจะถูกแปลงเป็นส่วนย่อยของภาษาที่มีการประทับเวลาและส่งผ่านระหว่างโมดูลต่างๆ
เลเยอร์ Data Fuser (เลเยอร์ Context Fusion) ผสานข้อมูล: ผสานอินพุตจากหลายแหล่งเพื่อสร้างบริบทที่สมบูรณ์ (พรอมต์) สำหรับการตัดสินใจ
ชั้นการวางแผน/การตัดสินใจแบบหลาย AI สร้างการตัดสินใจ: LLM หลายตัวจะอ่านบริบทและรวมเข้ากับกฎบนเชนเพื่อสร้างแผนปฏิบัติการ ช่องสัญญาณดาวน์สตรีมของ NLDB จะส่งผลการตัดสินใจไปยังระบบการดำเนินการฮาร์ดแวร์ผ่านชั้นภาษากลาง ชั้น Hardware Abstraction จะดำเนินการ: แปลงคำสั่งภาษาเป็นคำสั่งควบคุมระดับต่ำเพื่อขับเคลื่อนการดำเนินการฮาร์ดแวร์ (การเคลื่อนไหว การกระจายเสียงด้วยเสียง ธุรกรรม ฯลฯ)เริ่มต้นใช้งานได้อย่างรวดเร็ว ใช้งานได้อย่างกว้างขวาง
เพื่อเปลี่ยน "ไอเดีย" ให้เป็น "งานที่หุ่นยนต์สามารถดำเนินการได้" อย่างรวดเร็ว OM1 จึงได้สร้างเส้นทางการพัฒนาแบบครบวงจรที่พร้อมใช้งานได้ทันที: นักพัฒนาใช้ภาษาธรรมชาติร่วมกับแบบจำลองขนาดใหญ่เพื่อกำหนดเป้าหมายและข้อจำกัด สร้างชุดทักษะที่นำกลับมาใช้ใหม่ได้ภายในไม่กี่ชั่วโมง โดยไม่ต้องเขียนโค้ดแบบฮาร์ดโค้ดเป็นเวลาหลายเดือน ไปป์ไลน์แบบมัลติโมดัลจะเชื่อมต่อ LiDAR, ภาพ และเสียงเข้าด้วยกันโดยตรง จึงไม่จำเป็นต้องผสานเซ็นเซอร์ที่ซับซ้อนด้วยมือ ด้านโมเดลเชื่อมต่อล่วงหน้ากับ GPT-4o, DeepSeek และ VLM หลัก ช่วยให้สามารถป้อนข้อมูลและส่งออกเสียงได้โดยตรง เลเยอร์ระบบสามารถทำงานร่วมกับ ROS2 และ Cyclone DDS ได้อย่างสมบูรณ์ และผสานรวมเข้ากับ Unitree G1, Go2, Turtlebot และแขนหุ่นยนต์ต่างๆ ได้อย่างราบรื่นผ่านเลเยอร์ HAL adaptation พร้อมกันนี้ยังผสานรวมเข้ากับอินเทอร์เฟซการระบุตัวตน การประสานงานงาน และการชำระเงินแบบออนเชนของ FABRIC ได้อย่างเป็นธรรมชาติ ช่วยให้หุ่นยนต์สามารถทำงานแบบสแตนด์อโลนหรือเข้าร่วมในเครือข่ายการทำงานร่วมกันทั่วโลก พร้อมระบบเรียกเก็บเงินและการตรวจสอบแบบจ่ายตามการใช้งานจริง OM1 ได้ผ่านการทดสอบการใช้งานจริงในหลายสถานการณ์แล้ว เช่น แพลตฟอร์มสี่ขา Frenchie (Unitree Go2) ประสบความสำเร็จในภารกิจภาคสนามที่ซับซ้อนในการสาธิตเทคโนโลยีป้องกันตัวของเรือ USS Hornet ปี 2024 ขณะที่แพลตฟอร์มฮิวแมนนอยด์ Iris (Unitree G1) ได้สาธิตปฏิสัมพันธ์ระหว่างมนุษย์กับเครื่องจักรแบบสดๆ ที่บูธ Coinbase ในงาน EthDenver 2025 OM1 ได้ถูกผนวกเข้าไว้ในหลักสูตรของมหาวิทยาลัยทั่วสหรัฐอเมริกา ผ่านโครงการด้านการศึกษาของ RoboStore ซึ่งขยายกรอบแนวคิดการพัฒนาเดียวกันนี้ไปสู่การสอนและการวิจัย FABRIC: เครือข่ายความร่วมมือระหว่างมนุษย์และหุ่นยนต์แบบกระจายศูนย์ แม้ว่าหุ่นยนต์แต่ละตัวจะมีความชาญฉลาดเพียงพอ แต่หากปราศจากความร่วมมือที่เชื่อถือได้ พวกมันก็ยังคงทำงานได้อย่างอิสระ การขาดการเชื่อมโยงกันในโลกแห่งความเป็นจริงเกิดจากสามประเด็นพื้นฐาน: การระบุตัวตนและตำแหน่งที่ตั้งไม่สามารถเป็นมาตรฐานได้ ทำให้ยากที่จะไว้วางใจจากภายนอกว่าฉันเป็นใคร ฉันอยู่ที่ไหน และฉันกำลังทำอะไร; ทักษะและข้อมูลขาดเส้นทางการอนุญาตที่ควบคุมได้ ทำให้ไม่สามารถแบ่งปันและเข้าถึงอย่างปลอดภัยระหว่างหน่วยงานต่างๆ ได้; และขอบเขตของการควบคุมและความรับผิดชอบยังไม่ชัดเจน ทำให้ยากต่อการกำหนดความถี่ ขอบเขต และเงื่อนไขการตอบกลับล่วงหน้า แล้วจึงติดตามย้อนกลับ FABRIC นำเสนอโซลูชันระดับระบบสำหรับปัญหาเหล่านี้: การใช้โปรโตคอลแบบกระจายศูนย์เพื่อสร้างตัวตนแบบออนเชนที่ตรวจสอบได้สำหรับหุ่นยนต์และผู้ปฏิบัติงาน ด้วยการใช้ตัวตนนี้ FABRIC จึงมอบโครงสร้างพื้นฐานแบบบูรณาการสำหรับการโพสต์และการจับคู่งาน การสื่อสารที่เข้ารหัสแบบครบวงจร บันทึกการดำเนินการ และการชำระเงินอัตโนมัติ สิ่งนี้เปลี่ยนการทำงานร่วมกันจาก "การเชื่อมต่อชั่วคราว" ไปสู่ "ระบบที่ผ่านการตรวจสอบแล้ว"ในแง่ของรูปแบบการปฏิบัติงาน FABRIC สามารถเข้าใจได้ว่าเป็นระนาบเครือข่ายที่ผสานรวม "การกำหนดตำแหน่ง การเชื่อมต่อ และการกระจายสินค้า" อัตลักษณ์และตำแหน่งที่ตั้งจะได้รับการลงนามและตรวจสอบอย่างต่อเนื่อง เพื่อให้มั่นใจว่าโหนดต่างๆ จะรักษาความใกล้ชิดที่มองเห็นได้และเชื่อถือได้ซึ่งกันและกัน ช่องสัญญาณแบบจุดต่อจุดทำหน้าที่เป็นอุโมงค์ที่เข้ารหัสตามต้องการ ช่วยให้สามารถควบคุมและตรวจสอบจากระยะไกลได้โดยไม่จำเป็นต้องใช้ที่อยู่ IP สาธารณะหรือการกำหนดค่าเครือข่ายที่ซับซ้อน กระบวนการทำงานทั้งหมด ตั้งแต่การโพสต์ การรับคำสั่งซื้อ การดำเนินการ และการยอมรับคำสั่งซื้อ ได้รับการบันทึกและมาตรฐาน ทำให้สามารถแจกจ่ายผลกำไรและการคืนเงินมัดจำโดยอัตโนมัติในระหว่างการชำระบัญชี และตรวจสอบว่าใครดำเนินการอะไร เมื่อไหร่ และที่ไหน ในสถานการณ์ที่เกี่ยวข้องกับการปฏิบัติตามข้อกำหนดหรือการประกันภัย การประยุกต์ใช้งานทั่วไปได้เกิดขึ้นจากสิ่งนี้: องค์กรต่างๆ สามารถใช้งานและบำรุงรักษาอุปกรณ์จากระยะไกลข้ามภูมิภาคได้ เมืองต่างๆ สามารถแปลงการทำความสะอาด การตรวจสอบ และการจัดส่งให้เป็นบริการหุ่นยนต์ตามสั่ง กองยานพาหนะสามารถรายงานสภาพถนนและสิ่งกีดขวางแบบเรียลไทม์เพื่อสร้างแผนที่ที่ใช้ร่วมกัน และหุ่นยนต์สามารถถูกส่งไปในพื้นที่เพื่อการสแกน 3 มิติ การทำแผนที่สถาปัตยกรรม หรือการตรวจสอบทางนิติวิทยาศาสตร์ประกันภัยเมื่อจำเป็น ด้วยการจัดการอัตลักษณ์ ภารกิจ และการตั้งถิ่นฐานทั้งหมดบนเครือข่ายเดียวกัน ขอบเขตของการทำงานร่วมกันจึงถูกกำหนดไว้อย่างชัดเจนล่วงหน้า ข้อเท็จจริงในการดำเนินการได้รับการตรวจสอบภายหลัง และการเรียกใช้ทักษะมีต้นทุนและผลประโยชน์ที่วัดผลได้ ในระยะยาว FABRIC จะพัฒนาไปสู่ "ชั้นการกระจายแอปพลิเคชัน" ของปัญญาประดิษฐ์: ทักษะต่างๆ จะถูกหมุนเวียนไปทั่วโลกด้วยเงื่อนไขการอนุญาตสิทธิ์ที่สามารถตั้งโปรแกรมได้ และข้อมูลที่สร้างขึ้นจากการเรียกใช้งานจะถูกป้อนกลับไปยังแบบจำลองและนโยบายต่างๆ ทำให้เครือข่ายการทำงานร่วมกันทั้งหมดสามารถอัปเกรดตัวเองได้อย่างต่อเนื่องภายใต้ข้อจำกัดที่เชื่อถือได้ Web3 กำลังผสาน "ความเปิดกว้าง" เข้ากับสังคมแห่งเครื่องจักร อุตสาหกรรมหุ่นยนต์กำลังบรรจบกันอย่างรวดเร็วบนแพลตฟอร์มเพียงไม่กี่แพลตฟอร์ม โดยมีฮาร์ดแวร์ อัลกอริทึม และเครือข่ายที่ล็อกอยู่ในสแต็กแบบปิด คุณค่าของการกระจายอำนาจอยู่ที่การทำให้หุ่นยนต์จากทุกแบรนด์และทุกสถานที่สามารถทำงานร่วมกัน แลกเปลี่ยนทักษะ และดำเนินการตั้งถิ่นฐานบนเครือข่ายเปิดเดียวกันได้ โดยไม่ต้องผูกติดกับแพลตฟอร์มเดียว OpenMind ประมวลคำสั่งนี้ผ่านโครงสร้างพื้นฐานแบบออนเชน: หุ่นยนต์และผู้ปฏิบัติงานแต่ละคนจะมีอัตลักษณ์ออนเชนเฉพาะตัว (ERC-7777) พร้อมลายนิ้วมือฮาร์ดแวร์และสิทธิ์ที่ตรวจสอบย้อนกลับได้ งานต่างๆ จะถูกเผยแพร่ ประมูล และจับคู่ภายใต้กฎสาธารณะ และกระบวนการดำเนินการจะสร้างหลักฐานการเข้ารหัสพร้อมเวลาและสถานที่ ซึ่งจะถูกจัดเก็บไว้บนเชน เมื่องานเสร็จสมบูรณ์ สัญญาจะหักส่วนแบ่งกำไร ประกันภัย และเงินมัดจำโดยอัตโนมัติ และสามารถตรวจสอบผลลัพธ์ได้แบบเรียลไทม์ ทักษะใหม่ๆ จะถูกกำหนดค่าผ่านสัญญาที่มีเวลาโทรเฉพาะและอุปกรณ์ที่เข้ากันได้ ช่วยให้สามารถกระจายไปทั่วโลกพร้อมกับปกป้องสิทธิ์ในทรัพย์สินทางปัญญา ด้วยเหตุนี้ เศรษฐกิจหุ่นยนต์จึงต่อต้านการผูกขาด สามารถประกอบได้ และตรวจสอบได้ โดยมี "ความเปิดกว้าง" ฝังอยู่ในโปรโตคอลพื้นฐานของสังคมเครื่องจักร
นำปัญญาประดิษฐ์ออกจากความโดดเดี่ยว
หุ่นยนต์กำลังเปลี่ยนจากบูธไปสู่ชีวิตประจำวัน: ลาดตระเวนตามหอผู้ป่วยในโรงพยาบาล เรียนรู้ทักษะใหม่ๆ ในมหาวิทยาลัย และดำเนินการตรวจสอบและสร้างแบบจำลองในเมืองต่างๆ ความท้าทายที่แท้จริงไม่ได้อยู่ที่การสร้างเอนจินที่ทรงพลังยิ่งขึ้น แต่อยู่ที่การสร้างความมั่นใจว่าเครื่องจักรจากแหล่งต่างๆ จะไว้วางใจซึ่งกันและกัน แบ่งปันข้อมูล และทำงานร่วมกันได้ เพื่อให้บรรลุถึงความสามารถในการปรับขนาด การจัดจำหน่ายและการจัดหาจึงมีความสำคัญอย่างยิ่งยวด นอกเหนือจากเทคโนโลยี ดังนั้น กลยุทธ์การใช้งานของ OpenMind จึงเริ่มต้นจากการพัฒนาช่องทางจำหน่าย แทนที่จะเพียงแค่กำหนดรายละเอียดทางเทคนิค พวกเขาจึงร่วมมือกับ RoboStore (หนึ่งในผู้จัดจำหน่ายรายใหญ่ที่สุดของ Yushu ในสหรัฐอเมริกา) เพื่อสร้างมาตรฐานให้กับสื่อการสอนและชุดปฏิบัติการ OM1 พร้อมๆ กับการส่งเสริมการจัดหาฮาร์ดแวร์และซอฟต์แวร์แบบบูรณาการให้กับมหาวิทยาลัยหลายพันแห่งทั่วประเทศ ระบบการศึกษามีความต้องการที่มั่นคงที่สุด และการเชื่อมโยงนี้เองที่ทำให้ OM1 ก้าวไปข้างหน้าเพื่อการเติบโตของนักพัฒนาและแอปพลิเคชันในอีกไม่กี่ปีข้างหน้าเพื่ออำนวยความสะดวกในการกระจายสินค้าสู่สังคมในวงกว้าง OpenMind จึงใช้ประโยชน์จากระบบนิเวศนักลงทุนเพื่อเปลี่ยน "ช่องทางส่งออกซอฟต์แวร์" ให้กลายเป็นแพลตฟอร์ม ระบบนิเวศคริปโตขนาดใหญ่อย่าง Pi ก็ได้ช่วยกระตุ้นศักยภาพของโมเดลนี้เช่นกัน โดยค่อยๆ ก่อตัวเป็นวงล้อแห่งพลังบวกของ "ใครเขียน ใครใช้ ใครจ่าย" ด้วยอุปทานที่มั่นคงจากช่องทางการศึกษา และความต้องการที่ขับเคลื่อนโดยการกระจายสินค้าบนแพลตฟอร์ม OM1 และแอปพลิเคชันชั้นบนจึงมีวิถีการขยายตัวที่สามารถทำซ้ำได้ ในยุค Web2 บอทมักถูกจำกัดอยู่ในสแต็กปิดของผู้ขายรายเดียว ทำให้การทำงานข้ามแพลตฟอร์มและข้อมูลเป็นเรื่องยาก ด้วยการผสานรวมมาตรฐานตำราเรียนและแพลตฟอร์มการกระจายสินค้า OpenMind ได้ทำให้การเปิดกว้างเป็นค่าเริ่มต้น: ระบบเดียวกันนี้จะถูกนำไปใช้ในโรงเรียน จากนั้นจึงนำไปใช้ในอุตสาหกรรม และยังคงแพร่กระจายผ่านเครือข่ายแพลตฟอร์ม ทำให้การเปิดกว้างเป็นจุดเริ่มต้นเริ่มต้นสำหรับการใช้งานในวงกว้าง
ยินดีต้อนรับสู่ชุมชนทางการของ BlockBeats:
กลุ่ม Telegram สมัครสมาชิก: https://t.me/theblockbeats
กลุ่ม Telegram พูดคุย: https://t.me/BlockBeats_App
บัญชี Twitter ทางการ: https://twitter.com/BlockBeatsAsia
 บทความที่เกี่ยวข้อง